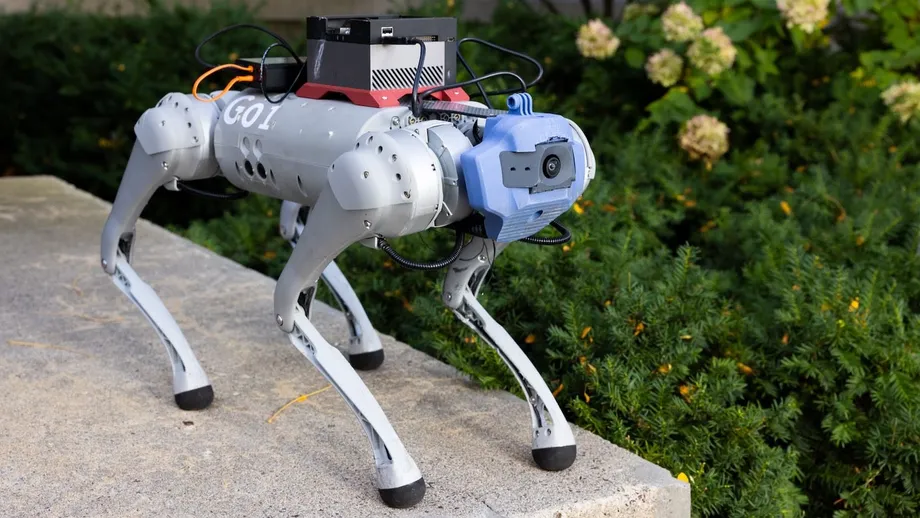
Üniversitenin ilk gününde üç robot görev başında
Robotic köpekler, Zhejiang Üniversitesinin Zijingang kampüsüne gelen öğrenciler için valiz taşıdı, içecek servis etti ve dans etti. Böylece kampüse yerleşme günü, makinelerin insan gönüllülerle birlikte yararlı işler yapabildiğini gösteren bir etkinliğe dönüştü. DEEP Robotics'in üç modeli görevleri paylaştı: Lite3 aileleri eğlendirdi, X30 ağır valizleri taşıdı, tekerlekleri ve bacakları bir arada kullanan Lynx M20 ise düz zeminde ilerleyip basamakları çıktı.
İçindekiler
- Üniversitenin ilk gününde üç robot görev başında
- Lite3, dengesiyle öğrencileri karşılıyor
- X30 yük taşıyor, Lynx M20 vites değiştiriyor
- Robot ayağını yere nasıl sağlam basıyor?
- Öğrenciler ve aileleri için daha kolay bir geliş günü
- Üniversite araştırmaları kampüs yollarına ve antik bir pagodaya ulaşıyor
- Diğer kampüsler dijital ve fiziksel yardımcıları tanıtıyor
- Zhejiang'ın robotları hız peşinde de
- Eylül ayındaki karşılamaya uzanan gelişmeler
- Yararlı destek için gözetim de gerekiyor
- Karşılama etkinliğinden kampüste pratik denemelere
- Öne çıkanlar
X30 robotlarının her birinin yaklaşık 85 kilogramlık valiz yükü taşıyabildiği belirtildi. Sıradan bir taşıma arabasının kullanımının zor olabileceği merdivenlerden, engebeli taş yollardan ve kaldırım rampalarından geçtiler. Lite3 robotları dönüşler, sıçrayışlar ve öne taklalar attı; dengelerini koruyabilmeleri, tepsileri taşıyıp içecekleri dökmeden servis etmelerini de sağladı.
Lynx M20 farklı bir yaklaşım sergiledi. Küçük bir araba gibi düz yüzeylerde hızla ilerledi, ardından merdiven ve yokuşlarda bacaklarını kullandı. Öğrenciler, kısa süre önce yağan yağmurun ardından hız kesicileri aşmasını ve ıslak zeminde dengesini koruyarak basamakları çıkmasını izledi.
Kampüs çalışanları robotları, yoğun bir geliş gününde pratik destek sunan ve üniversitenin yenilikçilik kültürünü tanıtan araçlar olarak sundu. Aileler fotoğraf çektirmek için durdu, gönüllüler ağır çantaları taşımak için yardım aldı, yeni öğrenciler ise üniversitenin kendi araştırma çevresiyle bağlantılı teknolojiyle tanıştı.
Karşılama etkinliği, Zhejiang'daki robotik çalışmalarının birkaç yönünü bir araya getirdi: eğlendiren makineler, yük taşıyan makineler ve daha hızlı koşmayı hedefleyen araştırma projeleri. Ancak valizleriyle gelen öğrenciler için sağlanan doğrudan fayda basitti. Kampüs girişinden konaklama yerine kadar zorlu olan yolculuk, fiziksel açıdan daha az yorucu hâle geldi.
Lite3, dengesiyle öğrencileri karşılıyor
DEEP Robotics, etkinliğin pratik yardımı canlı bir karşılamayla birleştirebilmesi için her modele farklı bir görev verdi. Robotlar dört ayak üzerinde çevik hareket, hassas kontrol ve kalabalık alanlarda dengeli ilerleme özelliklerini paylaşıyordu; ancak farklı tasarımları onları farklı işlere uygun kılıyordu.
Lite3, buzları eriten robot oldu. Dansları ve akrobatik hareketleri, etraflarında izleyen ailelerin toplanmasını, telefonlarını çıkarıp fotoğraf çekmesini ve gülümsemesini sağladı. Aynı denge yeteneği, daha sakin bir iş olan içecek tepsisini taşımayı da mümkün kıldı.
Hafif gövdeler, yüksek dönme kuvveti üretebilen eklem modülleri ve hareket kontrol yazılımları bu hareketleri mümkün kıldı. Mühendisler bu dönme kuvvetine tork diyor. Bir eklemin, bacağı zemine bastırmak, robotun gövdesini desteklemek veya sıçrayıştan sonra ağırlığını yakalamak için yeterli torka ihtiyacı var.
Lite3'ün kontrol yazılımı her ayağın nereye ve hangi anda basacağını planladı. Ayrıca robotun ağırlık merkezini korumasını sağladı. Bu ayarlamalar, robotun küçük boşlukları aşmasına veya insanlara doğru yumuşakça dönmesine yardımcı olurken onu ilgi odağı yapan hareketleri de gerçekleştirmesini sağladı.
X30 yük taşıyor, Lynx M20 vites değiştiriyor
Daha ağır işleri X30 üstlendi. Belirtilen yaklaşık 85 kilogramlık valiz taşıma kapasitesi, insan yardımcılar için önemli bir yük anlamına geliyordu. Gönüllüler, merdivenlerde aksi hâlde iki kişinin taşıması gerekecek bir valizi robotun aldığını izledi.
Robotlar, engelleri algılamak ve güzergâhlarını ayarlamak için birden fazla sensörü birlikte kullandı. Kameralar, derinliği ölçen sensörler ve hareketi izleyen aygıtlar farklı bilgiler sağladı. Bu ölçümlerin birleştirilmesi, X30'un yoluna çıkan hareketli bir valize tepki vermesine, yana doğru bir adım atıp insanlara çarpmadan yoluna devam etmesine yardımcı oldu.
Lynx M20, yurtlarla kontrol noktaları arasındaki kurye seferlerine uygundu. Tekerlekler düz zeminde hız sağlarken, merdiven ve yokuşlarda yürüyüş hareketi tutunma olanağı sundu. Rampaların, parke taşlarının, hız kesicilerin ve basamakların bulunduğu kampüs, hibrit tasarımın tek bir yolculuk sırasında çeşitli yüzey türleriyle başa çıkmasını gerektiriyordu.
Tekerlekler, düz zeminlerde enerji tüketimini de azaltabilir. Bacaklar ise robotun basamaklar, çakıl ve su birikintileri dâhil daha fazla yere ulaşmasını sağlar. Lynx M20'nin kontrol sistemi, tutunmayı yönetmek ve modlar arasında ne zaman geçiş yapacağına karar vermek için yüzey, eğim ve planlanan güzergâh hakkındaki bilgileri kullanmak zorundaydı.
Robot ayağını yere nasıl sağlam basıyor?
Robotik bir köpek, algılama, planlama ve eylemden oluşan tekrar eden bir döngü içinde hareket eder. Kameralar ve derinlik sensörleri önündeki alanı haritalandırır. Ataletsel ölçüm aygıtları, öne doğru eğilip eğilmediği veya yokuşta yavaşlayıp yavaşlamadığı dâhil kendi hareketini izler.
Mühendisler bu sinyalleri birleştirme sürecine çoklu sensör füzyonu adını veriyor. Daha basit bir ifadeyle robot, çevresinin daha kullanışlı bir görüntüsünü oluşturmak için aynı duruma ilişkin farklı gözlemleri bir araya getiriyor. Bu görüntü, kaldırım kenarını, valizi veya bir kişinin bacağını tanımasına ve kalabalığın içinde bir güzergâh planlamasına imkân veriyor.
Hareket kontrolü, güzergâhı tek tek hareketlere dönüştürüyor. Yazılım hangi bacakların yerde kalacağına, hangilerinin öne doğru savrulacağına ve gövdenin ne hızla ilerleyeceğine karar veriyor. Güçlü eklemler; zeminden güç alıp ilerlemek, yere basmak veya dönüş sırasında tepsiyi düz tutmak için gereken kuvveti sağlıyor.
Zemin kaygan veya engebeliyse sistem, ayakların konumunu sürekli birkaç santimetre değiştiriyor. Küçük boşluklar ve tümsekler, adım yüksekliğinin ve zamanlamasının ayarlanmasını gerektiriyor. Bu ayarlamalar saniyede birçok kez gerçekleşiyor. Bu da eğlenceli bir dansla dikkatli içecek servisinin aynı temel mühendislik çalışmalarına dayanabildiğini açıklamaya yardımcı oluyor.
Lynx M20 bu döngüye bir karar daha ekliyor: Bir sonraki zemin bölümünde tekerleklerle ilerlemek mi, yürümek mi daha uygun? Tekerlek ve bacakları bir arada kullanması, güzergâh düzgünken hız, zorlaştığında ise denge sağlıyor.
Öğrenciler ve aileleri için daha kolay bir geliş günü
Aileler robotlara kısa sürede ilgi gösterdi. Ebeveynler fotoğraf çektirmek için durdu, öğrenciler gösterileri izledi, makineler yorucu kaldırma işlerini üstlenince gönüllüler gülümsedi. Robotlar ilgi çekmenin yanı sıra karşılama sıralarının daha hızlı ilerlemesine yardımcı oldu ve insan gönüllülerin yön tarif edip soruları yanıtlamasına imkân tanıdı.
Büyük bir çantayla gelen yeni öğrenci Lin, X30'un yükü sarsılmadan taşımasını izlemenin verdiği rahatlığı şöyle anlattı:
Gerçekten çok kullanışlı. Robotun yardımı olmadan valiz taşımanın ne kadar yorucu olacağını düşünemiyorum bile. Zhejiang Üniversitesi, yeni öğrencilerine yardımcı olmak için gerçekten büyük çaba göstermiş.
Zhejiang Üniversitesinin amacı, karşılamayı daha sorunsuz hâle getirmek ve ilk haftanın havasını belirlemekti. Aileler için makineler yorucu bir sabaha keyifli bir an kattı. Öğrencilere ise robotik teknolojilerin hareketlilik, lojistik ve insanlarla makineler arasındaki etkileşime nasıl destek olabileceğini erkenden görme fırsatı sundu.
Mühendislik öğrencileri, eklem motorlarından robot ayaklarının biçimine kadar ileride inceleyebilecekleri tasarım tercihlerini görebildi. Diğer alanlarda eğitim gören öğrenciler ise hizmet tasarımı, etik ve insanların yakında çalışan makinelere nasıl tepki verdiği üzerine düşünme fırsatı buldu.
Üniversite araştırmaları kampüs yollarına ve antik bir pagodaya ulaşıyor
DEEP Robotics, Zhejiang Üniversitesinin araştırma ekosisteminden doğdu. Şirketin kurucusu Zhu Qiuguo, üniversitenin araştırma çevresiyle bağlantılı bir doçent. Şirket, hareket kontrolü ve akıllı algılama üzerine akademik çalışmaların laboratuvar dışında kullanılan ürünlere nasıl dönüşebildiğini gösteriyor.
Lite3'ün dönüş sırasında dengesini korumasını sağlayan kontrol ilkeleri, X30'un bir kutuyla kaldırım kenarını aşmasına da yardımcı oluyor. Kampüslerdeki uygulamalar, mühendislere makinelerin gerçek kullanımını gözlemleme, veri kaydetme ve tasarımları yalnızca test parkurlarında değil, kalabalık ve öngörülemez alanlarda da geliştirme fırsatı veriyor.
Çin'deki üniversiteler robot köpekleri denetim ve haritalama çalışmalarında da kullanıyor. Shanxi eyaletinde Lenovo tarafından geliştirilen bir robot, Yingxian ilçesindeki Ahşap Pagoda'yı taramak için Tsinghua Üniversitesinin Mimarlık Fakültesiyle birlikte çalıştı.
Robot, kırılgan antik yapıyla temasını en aza indirirken yüksek hassasiyetli modeller için görüntüler ve derinlik ölçümleri topladı. Projede, gelecekteki koruma çalışmalarında kullanılmak üzere dijital ikizler oluşturmak için farklı algılama türleriyle yapay zekâ bir araya getirildi.
Dijital ikiz, fiziksel bir nesnenin veya yerin ayrıntılı dijital temsilidir. Pagoda projesinde ölçümler, yapıyı incelemeye ve koruma çalışmalarını planlamaya yardımcı olabilecek bir modeli destekledi. Dengeli hareket ve zengin algılama yetenekleri, bu koruma çalışmasını kampüste valiz taşıma gibi çok farklı bir görevle ilişkilendirdi.
Diğer kampüsler dijital ve fiziksel yardımcıları tanıtıyor
Xi'an Jiaotong Üniversitesi, yapay zekâ destekli sohbet robotu Jiao Xiaoxin'i, AI yenilik platformu Jiao Xiaozhi aracılığıyla kullanıma sundu. Hizmet; gelen öğrencilerin sık sorulan sorularını yanıtlamak, yol tarifi vermek ve kaynaklar önermek için bir bilgi tabanını, iş akışlarını yöneten sistemleri ve büyük dil modellerini bir araya getirdi.
Büyük dil modelleri, dili işleyip üreten yapay zekâ sistemleridir. Bu hizmette üniversite bilgileri ve görev sistemleriyle birlikte çalışarak ilk haftanın yoğunluğu sırasında dijital bir danışma noktası sundular.
Xi'an Jiaotong Üniversitesi, robotik enstitüsünün geliştirdiği insansı robot Xun Xiao ile teknoloji kullanımını fiziksel alana da taşıdı. Xun Xiao, kampüs kapılarında öğrencileri karşıladı, bilgi masalarında ağ erişimine ilişkin soruları yanıtladı ve insanlara belirli hizmet noktalarına kadar eşlik etti.
Robot, farklı ortamlarda çevik etkileşimler sergilediği 2025 Dünya İnsansı Robot Oyunları'nda Pekin'de görücüye çıktı. Kampüsteki görevleri kısa sohbetler ve küçük işlerden oluşuyordu; böylece öğrenciler, daha az sıkı biçimde senaryolaştırılmış durumlarda yardımcı olan bir robotla deneyim kazandı.
Northwestern Polytechnical Üniversitesi ise tamamen çevrimdışı çalışan robotik bir rehber köpekle farklı bir destek biçimi sundu. Makine, internet bağlantısı olmadan kullanıcılarına asansörlerde, merdivenlerde ve yaya geçitlerinde rehberlik etti.
Ekip, hareket eden bir makinenin çevresini algılayıp eylem hâlindeyken kararlar vermesini sağlayan yapay zekâ türü olan bedensel yapay zekâyı kullandı. Yapay zekâ modelinin hesaplama gereksinimlerini azaltan model sıkıştırmayı, yanıt üretme sürecini hızlandıran çıkarım hızlandırmayla birleştirdi. Bu yöntemler sayesinde büyük modeller, az güç tüketen yerleşik bir bilgisayarda çalışabildi.
Sürekli desteğe ihtiyaç duyan kişiler için çevrimdışı çalışma, ağ kapsamasının zayıf olduğu yerlerde gizliliği ve güvenilirliği destekleyebilir. Rehber köpek projesi, üniversitelerdeki robotik çalışmalarının karşılamaların ve valiz taşımanın ötesine geçerek günlük yaşama erişim ve bağımsızlıkla ilgili görevlere de uzandığını gösterdi.
Zhejiang'ın robotları hız peşinde de
Zhejiang Üniversitesi araştırmacıları, kalabalık bir karşılama gününe uygun yürüyüş hızının çok ötesinde performans hedeflerinin peşinden gitti. Üniversite ekibi, Mayıs 2025'te dört ayaklı White Rhino robotunun 100 metreyi 16,33 saniyede koştuğunu duyurdu.
Guinness Dünya Rekorları, duyuru sırasında bu sonucu dört ayaklı bir robot için resmî olarak kaydedilen en hızlı derece olarak tanıdı. Projede, hızlı bacak hareketlerini ve gerçek zamanlı dengeyi koordine etmek için ileriye dönük tasarım yaklaşımı ve pekiştirmeli öğrenme kullanıldı.
Pekiştirmeli öğrenme, bir sistemi tekrarlanan denemeler ve performansına ilişkin geri bildirimlerle eğitir. Koşan bir robot için amaç, makineyi dik tutarken hız kazandıran hareketleri öğrenmektir. White Rhino ekibi ayrıca robotun 100 kilograma kadar yük taşıyabildiğini belirtti. Böylece hız araştırmasını zorlu arazilerde yapılabilecek işlerle ilişkilendirdi.
Zhejiang Üniversitesiyle bağlantılı başka bir çalışma, Mirror Me'nin sprint robotu Black Panther 2.0'ı ortaya çıkardı. Hangzhou'daki girişim, üniversitenin öğretim üyeleri ve mezunları tarafından kuruldu. Araştırmacılar, robotun testlerde ve bir canlı yayında 100 metreyi 10 saniyenin altında koştuğunu, bu sürenin birçok insan sprinterin derecesinden daha hızlı olduğunu bildirdi. White Rhino'nun 16,33 saniyelik derecesi Guinness tarafından tanınan sonuçtu; Black Panther 2.0'ın bildirilen derecesi ise testlerden ve yayından geldi.
Black Panther ekibi hayvanların eklem ve patilerinden ilham aldı. Dizlerdeki yaylar darbeleri emdi. Karbon fiber kaval kemikleri, ağırlığı çok az artırırken sertliği yükseltti; çita pençelerinden esinlenerek tasarlanan koşu ayakkabıları ise tutuşu iyileştirdi.
Ekip, uzuvları uyumlu bir yürüyüş biçiminde koordine etmenin bir yolu olarak, bağlantılı salınımlı sistemlerin hareketlerini eşzamanlayabildiği Huygens eşzamanlı sarkaç ilkesine de değindi. Robot koşarken makine öğrenmesi ayakların yere basma zamanlamasını ayarladı.
Zhejiang Üniversitesi profesörü ve ilgili bir enstitünün başkanı Wang Hongtao, Pekin'deki yayın öncesinde düzenlenen bilgilendirme toplantısında geliştirme sürecinin hızını şöyle anlattı:
Yazılım ve bileşenleri bir araya getirerek yalnızca üç ayda bir prototip oluşturduk.
Mirror Me çalışmasında yer alan Zhejiang Üniversitesi araştırmacısı Jin Yongbin, hareketi adım adım sürdürmenin zorluğunu şöyle açıkladı:
Hayvanlar uzun süreli öğrenme deneyimine sahip; ancak bacaklı robotlarımızın her adımda yeniden öğrenmesi gerekiyor.
Eylül ayındaki karşılamaya uzanan gelişmeler
Kampüsteki karşılama etkinliği, 2025 boyunca duyurulan birkaç robotik gelişmeyle aynı döneme denk geldi. Bu gelişmeler arasında tanınan bir koşu rekoru, Pekin'de sergilenen bir insansı robot ve yeni öğrencilerin karşılanmasına yardımcı olan makineler yer alıyor.
- Mayıs 2025: Zhejiang Üniversitesinin White Rhino ekibi, Guinness Dünya Rekorları tarafından o dönemde tanınan 100 metrede 16,33 saniyelik derecesini duyurdu.
- 2025: Xun Xiao, farklı ortamlarda etkileşimler sergileyerek Pekin'deki Dünya İnsansı Robot Oyunları'nda yer aldı.
- 7 Eylül 2025'e kadar: Zhejiang Üniversitesinin Zijingang kampüsü, öğrencileri karşılamak ve valiz taşımaya yardımcı olmak için Lite3, X30 ve Lynx M20 robotlarını kullandı.
Zhejiang Üniversitesindeki karşılama etkinliğinin kesin tarihi belirtilmedi. Buna rağmen gösteriler, gündelik kampüs desteğini hız, taşıma kapasitesi ve bağımsız yön bulma üzerine daha zorlu araştırmalarla bir araya getirdi.
Çin, rakiplerini yakalamak ve bazı alanlarda öncülük etmek amacıyla robotik alanına büyük yatırımlar yapıyor. Endüstriyel robotlar elektrikli araç fabrikalarında parçaları taşıyor, insansı platformlar dans ve çeviklik yeteneklerini geliştiriyor, askerî robot köpekler ise taktik test videolarında görülüyor. Kampüs yardımcıları, bu geniş çaplı çalışmaların görünür ve insanlara yakın bir yönünü temsil ediyor.
Yararlı destek için gözetim de gerekiyor
Robotik köpekler, kampüse geliş gününün fiziksel yükünü azaltabilir, merdivenlerde taşıma arabası kullanma ihtiyacını düşürebilir ve gönüllülerin soruları yanıtlamasına zaman kazandırabilir. İlk yardım malzemelerini taşımak ve ses sistemleri veya ekranlar aracılığıyla yol tarifi vermek de olası görevler arasında.
Kalabalıklarda öngörülebilir hareket önem taşıyor. Açık bir güzergâhta ilerleyen robotun hareketlerini tahmin edip ondan kaçınmak, iki valiz taşırken yön değiştiren bir kişiye kıyasla daha kolay olabilir. Pratik taşıma işlerinde yavaş ve dengeli hareket, hız veya akrobasi gösterisinden daha faydalı.
Yoğun alanlarda insan gözetmenlerin yakında bulunması gerekiyor. Robot durduğunda veya döndüğünde insanların alan bulmasını sağlayan açık güvenlik bölgeleri oluşturulmalı; şarj ve pil değişimi işlemleri kuyruklardan uzakta yapılmalı. Bu düzenlemeler, bir makinenin kayıt sırasında yararlı bir yardımcı mı yoksa başka bir engel mi olacağını belirlemeye yardımcı oluyor.
Kamera ve ağ erişimine sahip mobil makineleri kullanırken siber güvenlik de önem taşıyor. Field Effect araştırmacıları, 2025'te üniversiteler ve laboratuvarlar tarafından kullanılan bazı Unitree Go1 robotlarında gizli bir uzaktan erişim yolu bulunduğunu bildirdi. Robotlar çevrimiçiyken bu yol bir tünel hizmetine bağlanıyordu.
Tünel hizmeti, bir cihaza uzaktan bağlantı kurulmasını sağlayan bir yol oluşturur. Gerekli kimlik bilgilerine sahip dışarıdan biri, bildirilen erişim yolu üzerinden kamera görüntülerini izleyebilir veya komut gönderebilirdi. Üretici daha sonra bu hizmeti devre dışı bıraktı.
Üniversiteler ve tedarikçiler, etkinlikler için robotları hazırlarken pratik güvenlik önlemleri alabilir:
- Aygıt yazılımını ve yazılımları güncel tutun; güncellemeleri kullanıma almadan önce test edin.
- Ağ bölümleme yoluyla robotları yalıtılmış kablosuz veya kablolu ağlara yerleştirin.
- Elle kontrolü devre dışı bırakma seçenekleri sunun ve acil durdurma düğmelerini kolay erişilebilir yerlere koyun.
- Güvenlik sorunlarına karşı uzaktan erişim hizmetlerini ve kamera akışlarını denetleyin.
- Robotların nerelerde video kaydedebileceğini sınırlayın ve açık gizlilik politikaları belirleyin.
Ağ bölümleme, erişimin daha sıkı denetlenebilmesi için cihazları bir ağın farklı bölümlerine ayırmak anlamına gelir. Güncellemeler, denetimler ve insan müdahalesi seçenekleriyle birlikte bu yöntem, öğrenciler ve aileler arasında çalışan makinelerin daha düzenli biçimde yönetilmesini sağlar.
Karşılama etkinliğinden kampüste pratik denemelere
Zhejiang Üniversitesindeki gösteri, sınıf ortamındaki fikirleri sıradan kampüs yollarında karşılaşılan sorunlarla buluşturdu. Engebeli zeminde çanta taşımak; algılama, kontrol ve hareket kararları gerektiriyor. Üstelik yakınlardaki insanlar ve diğer nesneler sürekli konum değiştiriyor.
Üniversiteler, bu tür etkinliklerin ardından açıkça tanımlanmış görevlerle gözetimli denemeler yapabilir. Paket taşıyan robotlar, kütüphaneler arasında malzeme veya laboratuvar numunesi taşımaya yardımcı olabilir. Lynx M20 benzeri makineler bakım ekipleri için kaldırımları ve rampaları denetleyebilir; Xun Xiao gibi insansı robotlar da kayıt kuyruklarına yön verebilir.
Önerilen her kullanımda robota belirli bir görev verilir ve müdahale edebilecek bir insan hazır bulunur. Kampüs, hem öğrencilerin mühendislik öğrendiği bir yer hem de makinelerin günlük yaşamın daha düzensiz koşullarıyla karşılaştığı bir ortam olmaya devam eder.
Zijingang'daki karşılama etkinliği bu iki rolü de yansıttı. Robotlar aileleri eğlendirdi, yük taşıdı ve binlerce genç üzerinde iz bıraktı. Aynı zamanda üniversite araştırmalarının laboratuvar dışında nasıl pratik desteğe dönüşebileceğini gösterdi.
Öne çıkanlar
- Zhejiang Üniversitesinin Zijingang kampüsü, yeni öğrencileri karşılamak için DEEP Robotics'in üç modelini kullandı.
- Lite3 dans edip içecek servis etti; X30 yaklaşık 85 kilogramlık valiz yükü taşıdı; Lynx M20 tekerlekleri ve bacakları bir arada kullandı.
- Birden fazla sensör, hareket kontrol yazılımı ve güçlü eklemler robotların kalabalıklarla, merdivenlerle ve engebeli zeminlerle başa çıkmasına yardımcı oldu.
- DEEP Robotics, Zhejiang Üniversitesinin araştırma çevresiyle bağlantılı doçent Zhu Qiuguo tarafından kuruldu.
- Diğer üniversite projeleri arasında Xi'an Jiaotong Üniversitesinin sohbet robotu ve insansı robotu ile Northwestern Polytechnical Üniversitesinin çevrimdışı robotik rehber köpeği yer aldı.
- White Rhino, Guinness tarafından tanınan 100 metrede 16,33 saniyelik dereceyi kaydetti; Black Panther 2.0'ın testlerde ve bir yayında aynı mesafeyi 10 saniyenin altında koştuğu bildirildi.
- Kampüslerde robot kullanımı için gözetim, acil durdurma düğmeleri, denetimli ağ erişimi ve gizlilik kuralları pratik gereklilikler olmaya devam ediyor.