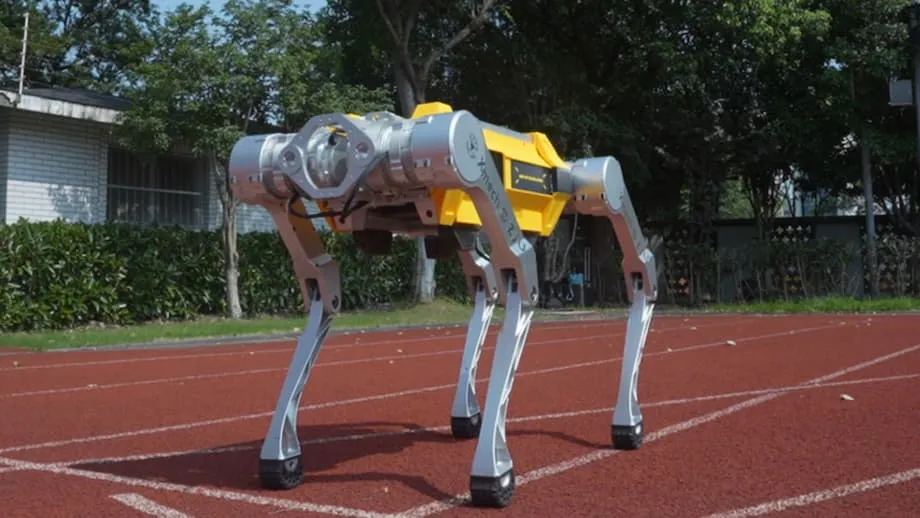
Hangzhou'da rekor sprint
Çin'in doğusundaki Zhejiang Üniversitesi'nde geliştirilen dört bacaklı bir robot, 100 metreyi 16,33 saniyede koşarak Güney Koreli Hound'un elinde bulunan 19,87 saniyelik önceki dört ayaklı robot rekorunu geride bıraktı. White Rhino adı verilen makine, rekor koşusunu 27 Mayıs 2025'te Zhejiang eyaletinin Hangzhou kentindeki bir test sahasında gerçekleştirdi.
İçindekiler
- Hangzhou'da rekor sprint
- 100 metre testi neler gerektiriyor?
- Robotun tamamını birlikte tasarlamak
- Gücü sağlayan eklemler
- Robot koşmayı nasıl öğreniyor?
- Hız ve 100 kilogram taşıma kapasitesi
- Hız karşılaştırması
- Ekip White Rhino'yu nerelerde çalıştırmayı hedefliyor?
- Sprintin ötesindeki çalışmalar
- Öne çıkan noktalar
Guinness Dünya Rekorları tarafından tescil edilen bu başarı, bacaklı robot teknolojisindeki ilerlemeyi somut bir sayıyla ortaya koyuyor. White Rhino, mesafeyi Hound'dan 3,54 saniye daha hızlı tamamlayarak önceki süreyi yaklaşık yüzde 17,8 iyileştirdi. Robotun 100 metre boyunca ortalama hızı saniyede yaklaşık 6,12 metre oldu.
Geliştirme ekibine göre White Rhino, 100 kilogram, yani yaklaşık 220 pound azami taşıma kapasitesine de sahip. Hız ve taşıma kapasitesi, projenin temel hedefinin merkezinde yer alıyor: hızla hareket edebilen ve zorlu işleri yerine getirebilen bir makine geliştirmek.
Projeye, Zhejiang Üniversitesi X-Mekanik Merkezi, Havacılık ve Uzay Bilimleri Fakültesi ile Hangzhou Küresel Bilim ve Teknolojik İnovasyon Merkezi'nden araştırmacıları bir araya getiren Profesör Wang Hongtao liderlik etti. Çalışmada robotun gövdesinin, güçlü eklemlerinin ve kontrol yazılımının tasarımı en başından itibaren birlikte ele alındı.
100 metre sonucu, Usain Bolt'un 2009'da kırdığı 9,58 saniyelik insan dünya rekorunun hâlâ gerisinde. Ancak Zhejiang ekibi açısından sprint, aynı anda çeşitli mühendislik sorunlarını sınamanın bir yolu: kuvvet üretmek, bacakları hızla hareket ettirmek, dengeyi korumak ve her adımı kontrol etmek.
100 metre testi neler gerektiriyor?
Bir robotun sprint atması, hızla dönebilen motorlardan fazlasını gerektiriyor. Yere uygulanan her itiş, bir sonraki adımda ayağın yere basmasına yetecek dengeyi korurken gövdeyi ileri taşımalı. Hız arttıkça küçük hataları düzeltmek zorlaşıyor.
White Rhino'nun sprinti, patlayıcı gücünü, hızını koruma becerisini, dengesini ve hassas kontrolünü bir arada sınadı. Makine, küçük sarsıntılara tepki verirken hızlı hareketlerini eş güdüm içinde gerçekleştirmek zorundaydı. Bu nedenle 100 metrelik mesafe, sistemin tamamını değerlendirmek için yararlı bir ölçüt oldu.
Projeye liderlik eden Profesör Wang Hongtao, sonucun ekibin mühendislik yaklaşımı açısından taşıdığı anlamı şöyle anlattı:
100 metrelik sprint, robotun patlayıcı gücünü, hızını, dengesini ve hassas kontrolünü sınar. Bu rekora ulaşmak, teknolojik yönelimimizi doğruluyor ve gerçek dünya uygulamaları için yeni olanaklar sunuyor.
Projenin önemli tarihleri ve karşılaştırmalar, bu başarıya bağlam kazandırıyor:
- 2009: Usain Bolt, 9,58 saniyelik insan 100 metre dünya rekorunu kırdı.
- White Rhino'nun koşusundan önce: Güney Koreli Hound, 19,87 saniyeyle dört ayaklı robot rekorunu elinde tutuyordu.
- 27 Mayıs 2025: White Rhino, Hangzhou'daki bir test sahasında 100 metreyi 16,33 saniyede tamamladı.
- 15 Ağustos 2025: Proje, sprint ve taşıma becerilerini pratikte yararlı hâle getirmeye odaklanıyor.
Sonuç, sporda aşina olunan bir mesafenin robotik alanında neden yararlı olabileceğini de gösteriyor. Tek bir bitiş süresi; makinenin yapısının, motor performansının ve hareket kontrolünün etkilerini bir araya getirerek ilerlemenin okuyucuların kolayca anlayabileceği bir biçimde ifade edilmesini sağlıyor.
Robotun tamamını birlikte tasarlamak
Zhejiang Üniversitesi ekibi, robot için ileri tasarım adını verdiği bir yaklaşım kullandı. Araştırmacılar mevcut bir robotu alıp parçalarını tek tek değiştirmek yerine, her eklem ve aktüatörün hareketini modellemek için bilgisayar simülasyonlarından yararlanarak tasarıma sıfırdan başladı.
Aktüatör, enerjiyi harekete dönüştüren bir bileşendir. White Rhino'da eklem aktüatörleri kaslara benzer bir işlev görüyor: Bacakları hareket ettiren ve gövdeyi ileri iten kuvveti sağlıyor. Performansları, makinenin diğer parçalarıyla nasıl bütünleştirildiklerine bağlı.
Simülasyonlar, araştırmacıların robotun geometrisini, motor özelliklerini ve redüksiyon sistemlerini birlikte optimize etmesini sağladı. Geometri, gövde ve bacakların biçimini ve düzenini kapsıyor. Redüksiyon sistemleri, motor hareketinin eklemlere nasıl iletileceğini ayarlayarak hız ile döndürme kuvveti arasındaki dengeyi etkiliyor.
Ekip, bu süreci küresel ölçekte en iyi tasarıma ulaşmak olarak tanımladı. Yaklaşım, tek bir bileşeni kendi başına iyileştirmek yerine makinenin tümünde en iyi bileşik sonucu hedefliyor. Bir motorun, eklemin ve bacak yapısının, ayrı ayrı sahip oldukları üstünlüklerin daha hızlı bir sprint sağlaması için birlikte iyi çalışması gerekiyor.
Bütünleşik tasarım yöntemi, projenin temel derslerinden biri. Donanım, fiziksel olarak hangi hareketlerin mümkün olduğunu belirlerken yazılım, robotun bu olanaklardan ne kadar etkili yararlanacağını belirliyor. White Rhino'nun geliştirilmesinde en başından itibaren her ikisi de aynı mühendislik sorununun parçaları olarak ele alındı.
Gücü sağlayan eklemler
X-Mekanik Merkezi, White Rhino için özel eklem aktüatörleri geliştirdi. Bu bileşenler yüksek güç yoğunluğuna sahip; yani boyutlarına veya ağırlıklarına kıyasla önemli miktarda güç sağlayabiliyorlar. Ayrıca yüksek tork ve hızlı tepki sunuyorlar.
Tork, döndürme kuvvetidir. Robot eklemlerinde bacağın ne kadar güçlü itebileceğini veya konumunu ne kadar hızlı değiştirebileceğini belirlemeye yardımcı olur. Hızlı tepki, kontrol ünitesi bir hareket ya da düzeltme istediğinde eklemin çabucak harekete geçmesini sağlar.
White Rhino'nun sprint atabilmesi için her iki özellik de gerekiyor. Güçlü bir itiş gövdeyi ileri taşırken bacağın hızla savrulması bir sonraki adımı hazırlar. Robotun ayakları tekrar tekrar yerden kesilip yere basarken dengesini korumasına yardımcı olan düzeltmelere de aktüatörlerin yanıt vermesi gerekiyor.
Geliştiriciler bu donanımı, elit sporcuların patlayıcı kas gücüne benzeterek yarış düzeyinde bir kas sistemiyle karşılaştırdı. Bu benzetme, aktüatörlerin rolünü açıklıyor: Fiziksel gücü onlar sağlıyor, bu gücün ne zaman ve nasıl kullanılacağını ise kontrol sistemi eş güdüm içinde yönetiyor.
Robot koşmayı nasıl öğreniyor?
White Rhino'nun hareketleri, yapay zekânın deneme yanılma yoluyla gelişen bir dalı olan pekiştirmeli öğrenme yöntemiyle geliştirilmiş bir stratejiyle kontrol ediliyor. Ekip, robotun etkili hareket kalıpları öğrenmesi için simülasyondan yararlandı.
Basitçe anlatmak gerekirse yazılım, bilgisayar modelinde farklı hareket biçimlerini deniyor ve daha iyi sonuç veren eylemleri öğreniyor. Böylece araştırmacılar her hareketi ayrı ayrı tanımlamak yerine birden fazla eklemin eş güdümlü hareketini geliştirebiliyor.
Ortaya çıkan kontrol stratejisi, güçlü itişleri, hızlı bacak savurmalarını ve sürekli denge düzeltmelerini gerçek zamanlı olarak eş güdümlüyor. Robotun bu hareketleri birbirine bağlı bir dizi olarak gerçekleştirmesi gerekiyor: Sert bir itiş, sonraki bacak hareketi ve ayağın yere basışı koşuyu kontrol altında tutmuyorsa işe yaramıyor.
Bu nedenle White Rhino'nun yazılımı ve özel aktüatörleri aynı görevin farklı yönlerini ele alıyor. Donanım kuvvet ve hız sağlıyor. Öğrenen kontrol sistemi ise bu olanakları dengeli bir harekete dönüştürerek zorlu koşullarda bile hızlı koşmayı destekliyor.
Proje ayrıca çok amaçlı optimizasyondan yararlanıyor; yani birden fazla tasarım hedefini birlikte ayarlıyor. White Rhino'da buna geometri, motor özellikleri ve redüksiyon sistemleri dahil. Amaç, robotun tamamında hız, güç ve denge arasında uygun bir denge kurmak.
Hız ve 100 kilogram taşıma kapasitesi
White Rhino'nun geliştiricileri, azami 100 kilogramlık yük kapasitesini de önemli bir özellik olarak gösteriyor. Alet, malzeme veya ekipman taşımak, birleşik ağırlığı hareket ettirmek için gereken denge kadar güç de gerektiriyor.
Geliştirme ekibinden Cheng Shaowen, yeteneklerin bir araya gelmesini şöyle anlattı:
En dikkat çekici özelliği, 100 kilogramlık azami yük kapasitesi. Böylece hem yüksek hızda koşabilen hem de ağır yük taşıyabilen dört ayaklı bir robot.
Rekor koşusu sırasında taşınan yük miktarı açıklanmadı. 16,33 saniye, sprint sonucunu; 100 kilogram ise ekibin açıkladığı azami taşıma kapasitesini ifade ediyor.
Birçok araştırma robotu esas olarak çevik hareket etmesi veya yük taşıması için tasarlanıyor. White Rhino'nun geliştiricileri ise ikisini bir araya getirmeyi ve makineye hız gösterilerinin ötesinde bir işlev kazandırmayı hedefliyor. Ekipman taşıması amaçlanan bir robotun, yükü taşıyacak kadar güçlü ve güvenilir biçimde hareket edecek kadar kontrollü olması gerekiyor.
Boston Dynamics'in Spot'u ve MIT'nin Cheetah'ı da dahil olmak üzere öne çıkan diğer dört ayaklı robotlar, çeviklikleri ve karmaşık ortamlardaki hareket kabiliyetleriyle dikkat çekti. White Rhino'yu ayırt eden, sprint performansı ile ağır yük taşıma kapasitesini bir araya getirmesi. Ekip bu yeteneklerin zorlu işler için yararlı olabileceğini düşünüyor.
Hız karşılaştırması
Hound'un önceki 19,87 saniyelik rekoru, White Rhino'nun 16,33 saniyelik koşusu için en açık karşılaştırmayı sunuyor. Her iki süre de dört ayaklı bir robotun 100 metreyi katetmesini ifade ediyor. White Rhino süreyi üç buçuk saniyeden fazla iyileştirdi.
Usain Bolt'un 9,58 saniyelik insan rekoru, White Rhino'nun sonucundan hâlâ 6,75 saniye daha hızlı. Projede yapılan hayvan karşılaştırmasına göre çita 100 metreyi yaklaşık altı saniyede koşabiliyor.
- White Rhino: 100 metreyi 16,33 saniyede koştu.
- Önceki dört ayaklı robot rekorunun sahibi Hound: 19,87 saniye.
- Usain Bolt: 2009'da kırılan 9,58 saniyelik insan dünya rekoru.
- Çita: 100 metreyi yaklaşık altı saniyede koşuyor.
White Rhino'nun elde ettiği gelişme, bacaklı makineler ile biyolojik koşucular arasındaki hız farkını azaltıyor. Aktüatörlerde, yapıda ve kontrolde kaydedilecek yeni ilerlemeler, robotların belirli görevlerde biyolojik benzerlerine yetişmesini veya onları geçmesini sağlayabilir. Zhejiang projesinin pratik hedefi, hareket kabiliyetindeki bu ilerlemeyi yararlı işlerle buluşturmak.
Ekip White Rhino'yu nerelerde çalıştırmayı hedefliyor?
Zhejiang Üniversitesi ekibi; arama kurtarma, lojistik, askerî ve güvenlik çalışmaları ile endüstriyel otomasyonda kullanım alanları öngörüyor. Bu alanların her biri, robotun hız, güç ve denge özelliklerinin farklı bir bileşimini gerektiriyor.
Afet müdahalesinde amaç, tekerlekli araçların ulaşamadığı yerlerde insanlara hızla ulaşmak olurdu. Lojistikte robot, engebeli veya tehlikeli arazilerde malzeme, alet ya da sensör taşıyabilir. Yüksek taşıma kapasitesi, özellikle bu tür nakliye görevleri açısından önem taşıyor.
Askerî ve güvenlik amaçlı kullanımlar, tehlikeli bölgelerde ekipman taşımayı veya keşif yapmayı kapsayabilir. Endüstriyel kullanım alanları, dengeli hareketin ve hızın önemli olduğu işleri içerebilir. Giderek daha yetenekli hâle gelen bacaklı makineler için altyapı denetimi de başka bir olası görev.
Wang, hedefi "hızlı koşmak"tan "yararlı biçimde koşmak"a geçiş olarak tanımladı. Bunun anlamı, testlerde sergilenen performansı gerçek bir işin gereklilikleriyle buluşturmak: Bir konuma ulaşmak, gerekenleri taşımak ve bulunduğu ortamda güvenilir biçimde çalışmak.
Sektör gözlemcileri, hız, çeviklik ve taşıma kapasitesindeki ilerlemelerin bacaklı robotların daha yaygın kullanılmasını teşvik edebileceğini düşünüyor. White Rhino için ekip, bu yetenekleri afet bölgelerinde, sanayi tesislerinde ve diğer zorlu ortamlarda pratik hâle getirmeye odaklanıyor.
Sprintin ötesindeki çalışmalar
Zhejiang Üniversitesi araştırmacıları dayanıklılık, enerji verimliliği, otonom navigasyon ve çevresel farkındalık üzerinde çalışıyor. Dayanıklılık, koşullar öngörülemez olduğunda güvenilir biçimde çalışabilmek anlamına geliyor. Enerji verimliliği ise robotun daha uzun süre çalışıp daha uzağa gidebilmesi için daha az güç kullanması demek.
Otonom navigasyon, White Rhino'nun sürekli insan müdahalesi olmadan hareket kararları vermesini ve karmaşık arazilerde yolunu bulmasını sağlayacak. Daha iyi algılama sistemleri, robotun nereye hareket edeceğine karar vermeden önce çevresini saptayıp anlamasına yardımcı olacak.
Bu öncelikler, önerilen görevlerle doğrudan bağlantılı. Bir kurtarma robotunun belirsiz çevre koşullarıyla başa çıkması gerekiyor. Malzeme taşıyan bir makinenin yeterli çalışma süresine ve menzile sahip olması şart. Endüstriyel bir robotun ise çalıştığı yerde güvenilir biçimde hareket etmesi gerekiyor.
White Rhino, Çin'in robotik ve yapay zekâ alanlarındaki yatırımlarını ve giderek artan uzmanlığını da yansıtıyor. Çin, robotik alanını stratejik öncelik hâline getirirken üniversiteler ve araştırma merkezleri mevcut tasarımların yeteneklerini geliştirmeyi amaçlayan makineler geliştiriyor.
Bu rekor, Zhejiang ekibini ABD, Güney Kore ve başka ülkelerdeki köklü çalışmalarla rekabet eden önde gelen dört ayaklı robot geliştiricileri arasına yerleştiriyor. Ülkeler arasındaki rekabet ve iş birliği daha fazla ilerleme sağlayabilir. White Rhino için yakın vadeli hedef ise hız, güç ve kontrolü bir araya getiren yetenekleri güvenilir bir hizmete dönüştürmek.
Öne çıkan noktalar
- White Rhino, 27 Mayıs 2025'te Hangzhou'da 100 metreyi 16,33 saniyede koştu ve Guinness Dünya Rekorları tarafından tescil edildi.
- Zhejiang Üniversitesi'nin geliştirdiği robot, önceki rekorun sahibi Güney Koreli Hound'u 3,54 saniye geride bıraktı.
- Projeye liderlik eden Profesör Wang Hongtao, üç üniversite araştırma kuruluşunun uzmanlığını bir araya getiren ekibi yönetti.
- Tasarımda özel eklem aktüatörleri, bilgisayar simülasyonu, pekiştirmeli öğrenme ile donanım ve yazılımın birlikte optimizasyonu kullanılıyor.
- Ekip, azami taşıma kapasitesinin 100 kilogram, yani yaklaşık 220 pound olduğunu belirtiyor.
- Önerilen kullanım alanları arasında kurtarma, lojistik, askerî ve güvenlik görevleri, endüstriyel otomasyon ve altyapı denetimi bulunuyor.
- Gelecek çalışmalar güvenilirlik, enerji verimliliği, çevresel farkındalık ve otonom navigasyona odaklanıyor.