Bir Yıllık Çalışma, 10 Saniyenin Altında Çözüm Getirdi
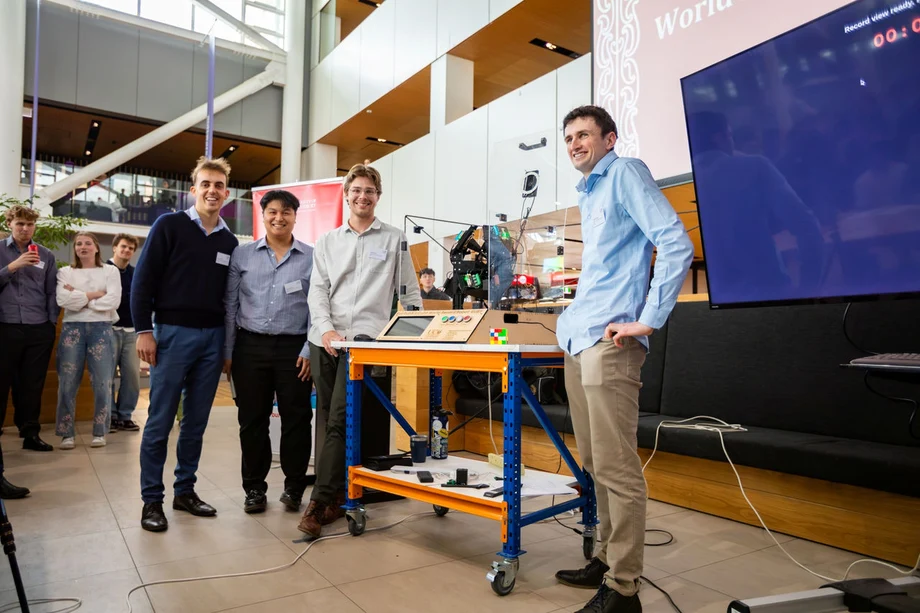
Yeni Zelanda'nın Christchurch kentindeki Canterbury Üniversitesi'nden dört mühendislik öğrencisi, 16 Ekim 2026 Cuma günü düzenlenen resmî Guinness Dünya Rekorları denemesinde bir robotun 4x4 Rubik Küpü çözmesi için 9,806 saniyelik süre kaydetti. Bu sonuç, hem önceki 45 saniyelik robot rekorundan hem de üniversitenin belirttiği yaklaşık 15 saniyelik insan rekorundan daha hızlı.
İçindekiler
Caleb Everitt, Hayden Watson, Maz Cameron ve Johann Torres, mekanik mühendisliği, elektronik ve bilgisayar programcılığını bir araya getiren mekatronik mühendisliği eğitimlerinin bitirme projesi olarak makineyi geliştirmek için yaklaşık bir yıl harcadı. Sonuç Guinness Dünya Rekorları'nın onayını bekliyor; bu karar için henüz bir tarih açıklanmadı.
16 Ekim'de yayımlanan üniversitenin proje duyurusunda, dört kamera, dronlarda yaygın olarak kullanılan motorlar, özel motor kontrol üniteleri ve vantuzlarla oluşturulan bir makine anlatılıyor. Tasarımı, tüm bulmacanın yönünü tekrar tekrar değiştirmeden küpün katmanlarını üç eksende de döndürmesine olanak tanıyor.
Öğrenciler, üniversitenin Makine Mühendisliği Bölümü tarafından sağlanan çok kısıtlı bir bütçeyle çalıştı. Karşılarındaki zorluk, farklı sistemleri birlikte çalıştırmaktı: kameraların renkleri tanıması, yazılımın çözümü hesaplaması ve mekanizmanın küpü sıkıştırmadan hamleleri uygulaması gerekiyordu.
Hedefi Belirleyen Video
Sosyal medyada yayımlanan bir video öğrencilere başlangıç noktası oldu. Videoda, mevcut rekoru elinde tutan robotun 4x4 küpü 45 saniyede çözdüğü görülüyordu. Ekip, bir insanın aynı tür bulmacayı yaklaşık 15 saniyede çözebildiğini fark etti ve makinenin neden daha yavaş olduğunu araştırmaya karar verdi.
Yazılım geliştirmeden sorumlu Maz Cameron, projenin ardındaki hedefi şöyle anlattı:
Robotların insanlardan daha iyi olabileceğini biliyorduk ve aradaki farkı kapatan kişiler olmak istedik,
9,806 saniyelik sonuçları, 45 saniyelik robot rekorundan 35,194 saniye daha hızlıydı; bu, sürede yaklaşık %78'lik bir azalma anlamına geliyor. Üniversitenin yuvarlanmış 15 saniyelik insan rekoruyla karşılaştırıldığında ise yaklaşık 5,2 saniye daha hızlı, yani kabaca %35 daha kısa sürede tamamlandı.
Proje yaklaşık bir yıl boyunca geliştirildi; kamuoyuna yansıyan önemli tarihler ekim ayına denk geldi:
- Geliştirme sürecinde öğrenciler, 45 saniyelik robot çözümünü gösteren videoyu ilk hedef olarak kullandı.
- 16 Ekim 2026 Cuma günü, resmî Guinness denemelerinde 9,806 saniyelik süre kaydettiler.
- 19 Ekim'e gelindiğinde proje, Cameron'ın ekibin çalışmaları hakkında verdiği bir röportajda da yer aldı.
Birbirine Bağlı Dört Görev, Dört Öğrenci
Everitt, robotun fiziksel yapısı da dahil olmak üzere mekanik tasarımdan sorumluydu. Torres elektrik sistemini ve motor kontrolünü üstlendi. Watson bilgisayarlı görü sistemini geliştirirken Cameron, çözüm sürecini bir araya getiren yazılım üzerinde çalıştı.
Bu sorumluluklar bir zincir oluşturuyordu. Watson'ın kameraları küp hakkında bilgi sağlıyordu. Cameron'ın yazılımı bu bilgiyi kullanarak gerekli hamleleri hesaplıyordu. Torres'in motor kontrolleri talimatları harekete dönüştürüyordu; Everitt'in mekanizması ise bulmacanın doğru biçimde hareket etmesini sağlamalıydı.
Bu zincirin herhangi bir yerindeki bir aksaklık çözümü sekteye uğratabilirdi. Bir rengin yanlış tanınması, yazılıma hatalı başlangıç konumu verirdi. Yanlış noktada duran bir motor hareketi, katmanların hizasını bozabilirdi. Doğru hesaplanmış bir çözüm bile makinenin bunu güvenilir biçimde uygulamasına bağlıydı.
Cameron, ekibin birbirini tamamlayan becerilerine ve projeye fazladan zaman ayırmaya istekli olmalarına dikkat çekti. Öğrenciler, insan rekorunun altına inmeyi hedeflerken yazılımı geliştirdi, yapıyı güçlendirdi ve küpü tutmanın farklı yollarını denedi.
Dört Kamera Bulmacayı Nasıl Okuyor?
Watson'ın proje üzerindeki çalışması pratik bir soruyla başladı: Robot, karışık küpün üzerindeki renkleri nasıl güvenilir biçimde tanıyabilirdi? Makine, bulmacanın başlangıç düzenini belirlemek için gereken bilgileri dört kamera aracılığıyla topluyor.
Bilgisayarlı görüden sorumlu Hayden Watson süreci şöyle anlattı:
Robotun dört kamerası var; küpe bakıp farklı renklerin nerede olduğunu görüyor,
Renk bilgileri daha sonra, bulmacayı çözmek için gereken hamleleri hesaplayan açık kaynaklı bir algoritmaya, yani programlanmış bir talimatlar dizisine aktarılıyor. Basitçe ifade etmek gerekirse kameralar bulmacayı okuyor, algoritma çözümü planlıyor ve motorlar bunu uyguluyor.
Aydınlatma, ilk aşamayı zorlaştırdı. Farklı koşullarda birbirine benzeyen renklerin ayırt edilebilir kalması gerekiyordu; bu nedenle öğrenciler kamera sistemini doğruluk açısından geliştirip test etti. Makine küpü yanlış tanıyarak işe başlıyorsa hızlı hareket etmesinin pek faydası olmayacaktı.
4x4 küpün her yüzünde, standart 3x3 küpteki dokuz kareye kıyasla 16 küçük kare bulunuyor. Altı yüzün tamamında bu sayı 54 yerine 96 renkli kareye ulaşıyor. Ayrıca küpün hareketli katman sayısı daha fazla; bu da hem çözümü hem fiziksel kontrolü daha zorlu hâle getiriyor.
Tekrar Konumlandırmayı Önleyen Tasarım
Everitt, önceki rekor sahibinin mekanik bir kısıtlamasını fark etti: Robot, yüz dönüşlerini küpün üç ekseninden yalnızca ikisinde yapabiliyordu. Diğer yönde hareket edebilmek için devam etmeden önce küpün tamamını yeniden konumlandırması gerekiyordu.
Küpün üç ekseni, merkezinden geçen üç yön olarak düşünülebilir: soldan sağa, yukarıdan aşağıya ve önden arkaya. Bu eksenlerden biri çevresinde bir katmanı döndürmek, bulmacanın düzenini değiştirir. Küpün tamamını yeniden yönlendirmek ise makinenin onu tutuş biçimini değiştirir ve çözüm adımlarının arasına ilave hareket ekler.
Ekibin mekanik tasarımcısı Caleb Everitt aradaki farkı şöyle açıkladı:
Önceki robot, yüz dönüşlerini küpün üç ekseninden yalnızca ikisinde yapabiliyor; bu yüzden küpü yeniden yönlendirmesi gerekiyor ve bu da aslında bir hamleyi boşa harcıyor. Biz ise üç yüze de erişebildiğimiz için bunu yapmıyoruz,
Canterbury'de tasarlanan mekanizma, küpü tekrar tekrar konumlandırmaya gerek kalmadan üç eksene de erişebiliyor. Böylece çözümü uygulamak için gereken hareket miktarı azalırken daha hızlı motorlar da geriye kalan hareketlerin süresini kısalttı.
Vantuzlar Yerçekimini Nasıl Yendi?
Öğrenciler ayrıca itildikten sonra küpün başlangıç konumuna ne kadar hızlı döneceğini de kontrol etmek zorundaydı. Hedefledikleri hızlarda küpün yerçekimiyle düşmesini beklemek fazla zaman alıyordu.
Everitt, insan rekorunu geçmek için bulmacayı daha etkin biçimde hareket ettirmek gerektiğini söyledi:
Vantuza ihtiyaç duymamızın nedenlerinden biri, insan rekorunu geçmek için küpün itilip başlangıç konumuna dönmesinin aldığı sürenin, yalnızca yerçekimini kullanırsak çok uzun olması,
Vantuzlar, mekanizmanın küpü daha hızlı ve hassas biçimde hareket ettirmesini sağladı. Bu, döndürmeler arasındaki kısa aralıklar da dahil olmak üzere çözüm boyunca bulmacayı kontrol etme çabasının bir parçasıydı.
Ekip ayrıca yapısal sağlamlığı artırarak robotun çerçevesinin istenmeyen bükülme ve hareketlere direnmesini sağladı. Sağlam bir yapı, motorlar hızlanıp dururken mekanizmanın hizasını korumaya yardımcı oluyor. Kapsamlı testler, hızlı hareketler sırasında küpün sıkışmasını önlemek gibi temel bir başka sorunu da ele aldı.
Kısıtlı Bütçeyle Dron Motorları
Torres, özel kontrol üniteleriyle eşleştirilmiş ve dronlarda yaygın olarak kullanılan motorlar üzerinde çalıştı. Motorlar hız ve güç sağlarken kontrol üniteleri, bulmacayı gerekli hareketlerle döndürmek için gereken hassasiyeti sundu.
Motor kontrol ünitesi, yazılım talimatlarına yanıt olarak motorun çalışma biçimini düzenler. Bu makinede hızın yanı sıra doğru konumlandırma da gerekiyordu. Bir sonraki dönüş, önceki hareketin küpü yeniden harekete hazır hâle getirmesine bağlıydı.
Üniversite, öğrencilerin bu parçaları bölümün çok kısıtlı bütçesiyle çalışırken seçtiğini belirtti. Dolayısıyla projede mesele yalnızca güçlü motorlar bulmak değildi. Ekip, uygun fiyatlı parçaları bu gücü hassas biçimde kullanabilen bir mekanizma ve kontrol sistemiyle bir araya getirmek zorundaydı.
Cameron, daha karmaşık bir bulmacayla kısıtlı bütçenin bir arada olmasının projeyi cazip kılan unsurlardan biri olduğunu söyledi. Sonuç, birlikte çalışan bir dizi değişikliği yansıtıyor: daha hızlı motorlar, üç eksene erişim, daha hassas kontrol ve testlerle geliştirilen yazılım.
Robotu Bundan Sonra Ne Bekliyor?
Robot, üreticileri mühendislik alanında çalışmaya başlarken Canterbury Üniversitesi'nde kalacak. Dört öğrencinin tamamı, 2027'de başlayacak yıl için Yeni Zelanda'nın farklı yerlerinde mezunlara yönelik iş pozisyonlarına yerleşti.
Proje, dört yıllık eğitimin sonunu işaret ediyor ve öğrencilere ayrı sorumluluk alanlarının birlikte çalışması gereken tamamlanmış bir sistem sunuyor. Performansı, başlangıç renklerinin tanınmasından son dönüşün tamamlanmasına kadar hem hesaplamaya hem de üretime bağlıydı.
Ekip, robotun gençlere mühendisliği düşünmeleri için ilham vermesini umuyor. Makine, gelecek kuşak öğrencilerine zorlu bir hedefin görüntü işleme, yazılım, motorlar ve mekanik tasarım gibi daha küçük problemlere nasıl ayrılabileceğine dair somut bir örnek sunacak.
Şimdiki ilk adım, sunulan denemeyle ilgili Guinness Dünya Rekorları'nın kararını beklemek. Üniversite 9,806 saniyelik bir çözüm duyurdu; resmî onay, kaydedilen bu performansı doğrulanmış bir dünya rekoruna dönüştürecek.
Öne Çıkanlar
- Canterbury Üniversitesi'nden dört öğrenci, 16 Ekim 2026'da 4x4 Rubik Küpü 9,806 saniyede çözdü.
- Guinness Dünya Rekorları'nın onayı bekleniyor.
- Süre, üniversitenin belirttiği 45 saniyelik önceki robot rekorundan yaklaşık %78 daha kısaydı.
- Robot; dört kamera, açık kaynaklı bir çözüm algoritması, dron motorları, özel kontrol üniteleri ve vantuzlar kullanıyor.
- Mekanizması, bulmacanın tamamını tekrar tekrar yeniden yönlendirmeden küpün üç eksenine de erişebiliyor.
- Öğrenciler proje üzerinde yaklaşık bir yıl çalıştı; robot üniversitede kalacak.