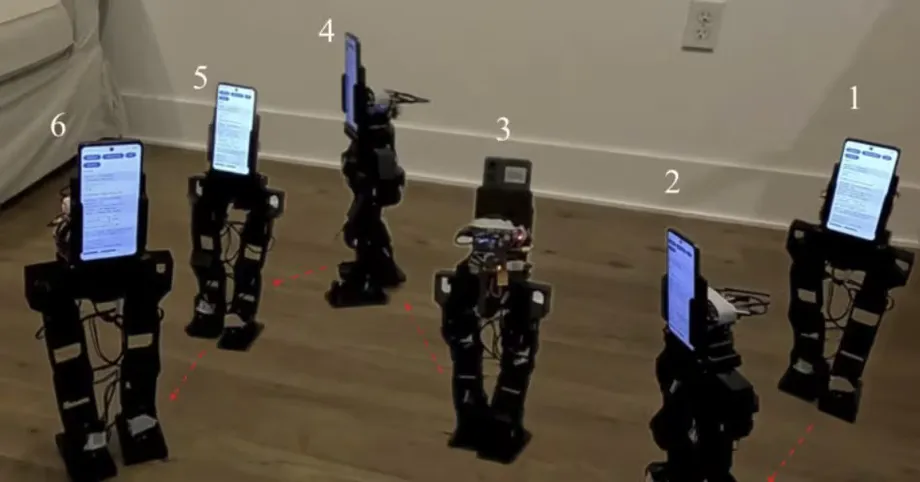
2017 model bir telefon, yürüyen insansı robota güç veriyor
UCLA’daki bir araştırma ekibi, yaklaşık 48 santimetre boyunda, 1,8 kilogram ağırlığında ve akıllı telefonu hariç yaklaşık 400 dolara üretilebilen bir insansı robot geliştirdi. PhoneBot adı verilen robot iki ayağı üzerinde yürüyebiliyor, kamerasıyla bir kişiyi takip edebiliyor ve yüzüstü yatış pozisyonundan ayağa kalkabiliyor. Test edilen dört telefon arasında 2017’de piyasaya sürülen Huawei Honor 9 da vardı.
İçindekiler
- 2017 model bir telefon, yürüyen insansı robota güç veriyor
- Telefon 13 eklemi nasıl kontrol ediyor?
- Dört telefon çalıştı, ancak haritalamada bir sınırlama görüldü
- Yürüme, simüle edilmiş bir dünyada başladı
- Eğitimdeki küçük bir değişiklik yürüyüşü dengeledi
- 400 dolarlık fiyata neler dâhil?
- Konuşma işleme dizüstü bilgisayarda yapılıyor
- Açık tasarımlar öğrencilere başlangıç noktası sunuyor
- Eski telefonlar başka hesaplama görevlerinde de kullanılıyor
- Öne Çıkanlar
6 Ekim 2026’da arXiv’e gönderilen araştırma, Ruochen Hou, Quanyou Wang, Daniel Koh ve Dennis W. Hong imzasını taşıyor. Hong, projenin geliştirildiği Kaliforniya Üniversitesi Los Angeles’ta (UCLA) makine ve havacılık mühendisliği profesörü. Proje, RoMeLa olarak bilinen Robotik ve Mekanizmalar Laboratuvarı’nda yürütüldü.
Ekibin PhoneBot araştırma makalesi, PhoneBot: A Low-Cost Open Humanoid Robot Platform Reusing Smartphones başlığını taşıyor ve temel hesaplama ile algılama yeteneklerini sıradan bir telefondan alan bir robotu anlatıyor. Yazarlar, donanım ve yazılım tasarımlarının tamamen açık kaynaklı olduğunu, böylece başkalarının platformu yeniden üretip uyarlayabileceğini belirtiyor.
PhoneBot, sınıflar ve laboratuvarlar için pratik bir soruna çözüm getiriyor: Küçük insansı robotlarda pahalı motorlar, ayrı kameralar, hareket sensörleri ve bilgisayarlar gerekebiliyor. Akıllı telefon ise bu bileşenlerin birkaçını zaten tek ve kompakt bir cihazda bir araya getiriyor. Telefonun yeniden kullanılması, satın alınıp bağlanması gereken ayrı elektronik parçaların sayısını azaltıyor.
Sonuçlar, bu yaklaşımın şu an için sınırlarını da ortaya koyuyor. Yürüme ve görüntü işleme telefonda çalışırken konuşma işleme için harici bir dizüstü bilgisayar kullanılıyor. PhoneBot’un kolları yok ve yürüme denetleyicisi düz zeminde çalışacak şekilde eğitildi. Robot şimdilik eğitim, araştırma ve deney amaçlarına yönelik.
Telefon 13 eklemi nasıl kontrol ediyor?
PhoneBot, akıllı telefonunu kalçaların üzerindeki bir yuvada taşıyor. Kamera çevreyi izlerken telefonun eylemsizlik ölçüm birimi (IMU) hareketi ve yönelimi ölçüyor. IMU, bir cihazın nasıl hareket ettiğini ve eğildiğini tahmin etmeye yardımcı olan sensörleri bir araya getiriyor; robota dengede kalmak için ihtiyaç duyduğu bilgiyi sağlıyor.
Hareket ve kontrol sinir ağları, telefonlarda makine öğrenmesi modellerini çalıştırmak için tasarlanmış TensorFlow Lite yazılımını kullanan özel bir Android uygulamasında çalışıyor. Telefon hareket komutlarını hesaplayıp Wi-Fi üzerinden küçük bir yerleşik bilgisayara gönderiyor; bu bilgisayar da talimatları motorlara iletiyor.
Robotun her bacağında altı, gövdesini döndüren eklemde ise bir motorlu eklem bulunuyor. Her kalçada üç, her dizde bir ve her ayak bileğinde iki eklem var. Böylece alt gövde, eklemlerin bağımsız olarak hareket ettirilebildiği 12 serbestlik derecesine sahip oluyor.
13 eklemin tümünde DYNAMIXEL XL430-W250-T servo motorlar kullanılıyor. Servo, belirli bir konuma hareket etmesi için komut verilebilen bir motordur; bu nedenle diz, ayak bileği veya robotun diğer eklemlerini kontrol etmek için elverişlidir.
Gövde eklemi, kamera için de kullanışlı bir hareket sağlıyor. PhoneBot, ayaklarını sabit tutarken bir kişiyi takip etmek için üst gövdesini döndürebiliyor. Böylece yana bakması gerektiğinde robotun tamamını hareket ettirme ihtiyacı azalıyor. Kablosuz bağlantı, telefonun gövdeye özel kablolu bağlantı gerektirmemesi sayesinde cihazı değiştirmeyi de kolaylaştırıyor.
Dört telefon çalıştı, ancak haritalamada bir sınırlama görüldü
Araştırmacılar Huawei Honor 9, Samsung Galaxy A16 5G, Motorola Moto G 2024 ve Motorola Moto G 2025 modellerini test etti. Dördü de hareket algılama, yürüme kontrolü ve görüntü işleme dâhil temel işlevleri yerine getirdi. Daha yeni ve uygun fiyatlı üç telefonun her biri yaklaşık 50 ila 80 dolara satın alındı.
Honor 9, donanımı yeniden kullanmanın en açık örneğini sunuyor: Makalenin yayımlanmasından dokuz yıl önce piyasaya çıkan bir telefon, robotun temel yürüme ve görüntü işleme görevlerini hâlâ yerine getirebildi. Yeni ve ucuz modeller de ekibe üst segment bir telefona alternatifler sağladı.
Honor 9’un belirli bir yazılım kısıtlaması vardı. Test edilen cihazda gerekli Google hizmetleri ABD’de bulunmadığından, telefon yerleşik haritalama işlevini çalıştıramadı. Bu işlev, genellikle SLAM olarak kısaltılan eşzamanlı konum belirleme ve haritalama yöntemini kullanıyor. Basitçe söylemek gerekirse bu yöntem, robotun harita oluştururken harita üzerindeki konumunu da belirlemesine yardımcı oluyor.
Telefon seçerken hem donanım hem de yüklü yazılımlar önem taşıyor. Test edilen Honor 9 yürüme ve insan algılamayı desteklerken haritalama, telefonda bulunmayan hizmetleri gerektiriyordu. Daha fazla Android modeliyle uyumluluğun da test edilmesi gerekiyor.
Projenin geliştirilmesi, tüketici elektroniğindeki birkaç nesli kapsıyor:
- 2017: Huawei, testlerde kullanılan en eski telefon olan Honor 9’u piyasaya sürdü.
- 2024 ve 2025: Motorola, Honor 9 ve Galaxy A16 5G ile birlikte test edilen iki Moto G neslini piyasaya çıkardı.
- 6 Ekim 2026: UCLA yazarları PhoneBot ön baskısını arXiv’e gönderdi.
Yürüme, simüle edilmiş bir dünyada başladı
PhoneBot’un yürüme denetleyicisi önce pekiştirmeli öğrenme kullanılarak simülasyonda eğitildi. Bu yöntemde yazılım farklı eylemleri dener ve yararlı davranışlar için puan alır. PhoneBot’un eğitiminde istenen tempoyu koruma, adımları sırayla atma ve dik durma ödüllendirilirken ayakları sürükleme gibi davranışlar cezalandırıldı.
Simülasyonda gerçek robotu etkileyen fiziksel kısıtlamalar da yer aldı. Ucuz motorların güç ve hız sınırları var; dişlilerinde de parçalar arasında küçük bir boşluk bulunuyor. Bu ayrıntıları hesaba katmak, denetleyicinin gerçek mekanizmanın uygulayabileceği hareketleri öğrenmesine yardımcı oluyor.
Eğitim başka bir sorunu da ortaya çıkardı: Simetrik tasarlanmış bir gövde, kendiliğinden dengeli bir yürüyüş biçimi öğrenmiyordu. Bazı denemelerde sol ayak önde kalırken yükün büyük kısmını sağ bacak taşıdı. Bu durum, eklemler ve motorlar üzerinde dengesiz bir yük oluşturdu.
Araştırmacılar bu sorunu sagital yansıtma yöntemiyle ele aldı. Sol ve sağ tarafları tersine çevrilmiş eğitim örneklerini çoğaltarak denetleyicinin bir hareketin iki biçimini de öğrenmesini sağladılar. Bu yöntem, yansıtılmış her örnek için ek bir fizik simülasyonu adımı gerektirmeden fazladan eğitim örnekleri sundu.
Eğitimdeki küçük bir değişiklik yürüyüşü dengeledi
Ekip, yansıtılmış örneklerle yapılan beş bağımsız eğitim çalışmasını bu örneklerin kullanılmadığı beş çalışmayla karşılaştırdı. Yansıtma, simülasyonda öğrenme hızını ve tutarlılığını artırdı; motor yüklerini de iki bacak arasında daha dengeli dağıttı.
Sol ve sağ eklem açıları arasındaki farkı ölçen bir değer, simülasyonda 0,254 radyandan 0,003 radyana düştü. İki değerden hesaplandığında bu, yaklaşık yüzde 98,8’lik bir azalmaya karşılık geliyor. Radyan, açı ölçme birimlerinden biridir; burada daha küçük değer, iki tarafın hareketlerinin birbirine çok daha fazla benzediğini gösteriyor.
Ardından denetleyici fiziksel robota aktarıldı. Ekip robotun yürümesini, bir kişiyi takip etmesini ve yüzüstü yatış pozisyonundan ayağa kalkmasını gösterdi. Sayısal karşılaştırma simüle edilmiş yürüyüş biçimini ölçerken, bu gösterimler donanımda elde edilen davranışları ortaya koyuyor.
Bu çalışma önemli, çünkü uygun fiyatlı bileşenlerin yazılımın uyması gereken sınırları var. Telefon komutları hızla hesaplayabilir, ancak motorların da bu komutları uygulaması gerekir. PhoneBot’un eğitim yaklaşımı, denetleyicinin kararlarını gövdenin gücü ve mekanik davranışıyla ilişkilendiriyor.
400 dolarlık fiyata neler dâhil?
Araştırmacılar PhoneBot’un donanım maliyetini akıllı telefon hariç yaklaşık 400 dolar olarak tahmin ediyor. Bildirilen 1,8 kilogramlık ağırlık telefon ve bataryayı da kapsıyor. Uyumlu bir telefonu zaten olanlar cihazı yeniden kullanabilir; yeni telefon alacakların bu masrafı robotun donanım bütçesine eklemesi gerekiyor.
Karşılaştırma için listelenen küçük araştırma amaçlı insansı robotların fiyatı yaklaşık 3.500 ila 13.800 dolar arasında. Bu tutarlarla karşılaştırıldığında PhoneBot’un 400 dolarlık tahmini donanım maliyeti, en ucuz platformdan yaklaşık yüzde 88,6, en pahalı platformdan ise yaklaşık yüzde 97,1 daha düşük.
Karşılaştırılan robotların yetenekleri farklı; ekipman seçerken bu farklar önem taşıyor. PhoneBot’un mevcut tasarımında kollar yok, taşıma kapasitesi sınırlı ve ucuz motorlar kullanılıyor; robot düz zeminde yürümeye odaklanıyor. Nesneleri tutup taşımak veya daha zorlu hareketler için bir laboratuvarın, satın alma fiyatının yanı sıra bu gereksinimleri de değerlendirmesi gerekir.
Intel’in Akıllı Sistemler Laboratuvarı’ndaki araştırmacıların geliştirdiği daha eski bir akıllı telefon robotik platformu olan OpenBot, yaklaşık 50 dolara mal olan tekerlekli bir gövde kullanıyordu. PhoneBot, telefonu yeniden kullanma yönündeki aynı genel fikri, iki ayağı üzerinde dengesini koruması gereken bir gövdeye taşıyor. PhoneBot’un belirtilen donanım maliyeti, farklı bir mekanik görevi yansıtarak OpenBot’un gövde maliyetinin sekiz katına ulaşıyor.
Konuşma işleme dizüstü bilgisayarda yapılıyor
PhoneBot makalesinde yürüme ve insan takibinin yanı sıra konuşmalı etkileşim, video çekimi ve mobil telebulunma da anlatılıyor. Telebulunma, başka bir yerdeki görüntüleri görmek ve orayla iletişim kurmak için uzaktan kontrol edilen bir cihaz kullanılması anlamına geliyor. Telefonun kamerası, mikrofonu, hoparlörü ve kablosuz bağlantısı bu etkinlikleri destekleyebiliyor.
Sesli etkileşimde işler şu an için cihazlar arasında paylaşılıyor. Telefon ses giriş ve çıkışını yönetiyor, ancak konuşma tanıma ve dil işleme Wi-Fi üzerinden bağlanılan yakındaki bir dizüstü bilgisayarda çalışıyor. Yürüme kontrolü ve görüntü işleme ise telefonun kendisinde yapılıyor.
Ekip, uygun dil modellerini doğrudan akıllı telefonda çalıştırmayı araştırmayı planlıyor. Ayrıca sözlü talimatları görsel bilgilerle birleştirerek robotun eylemlerini seçebilecek bir planlama yazılımı geliştirilmesini de öneriyor. Bu eklemeler harici bilgisayara bağımlılığı azaltabilir ve kullanıcıların robottan isteyebileceklerini genişletebilir.
PhoneBot’un fiziksel sınırları açık. Kolları olmadığından nesneleri kaldıramıyor veya taşıyamıyor. Yürüme denetleyicisi düz zeminde eğitildi; küçük motorlar da robotun taşıyabileceği ağırlığı ve uygulayabileceği kuvvetli hareketleri sınırlıyor.
Araştırmacılar hafif kollar ve engebeli zeminde yürüme üzerinde çalışmayı planlıyor. Bu geliştirmeler veya konuşma işlemenin telefona taşınması için herhangi bir tamamlanma tarihi verilmedi. Şimdilik gösterilen platform, mevcut donanım sınırları içinde hareket, algılama ve etkileşim işlevlerine odaklanıyor.
Açık tasarımlar öğrencilere başlangıç noktası sunuyor
UCLA yazarları PhoneBot’u eğitim, araştırma ve hızlı prototipleme için uygun fiyatlı ve yeniden üretilebilir bir platform olarak tanımlıyor. Hem donanım tasarımının hem de yazılımın yayımlanması, öğrenci ve araştırmacılara bir araya getirip inceleyebilecekleri ve değiştirebilecekleri bir başlangıç noktası sağlıyor.
Bir ders kapsamında kamera görüntülerinin hareketi nasıl etkilediği, dengenin sensör okumalarına nasıl bağlı olduğu veya denetleyicinin farklı desteklenen telefonlarda nasıl çalıştığı incelenebilir. Araştırmacılar yeni algılama veya etkileşim işlevlerini test ederken mevcut yapıdan yararlanabilir. Bu kullanım alanları, erişilebilir elektronik bileşenlerle değiştirilebilir robot tasarımının bir araya getirilmesinden doğuyor.
Montaj ve ekipman gereksinimlerine bağlı olarak 400 dolarlık donanım tahmini, bir laboratuvarın birden fazla ünite üretmesini kolaylaştırabilir. Birden fazla robot, ekiplerin benzer gövdeler üzerinde değişiklikleri karşılaştırmasını sağlarken ortak tasarım deneylerin yeniden üretilmesini de kolaylaştırabilir.
PhoneBot önemli bir mühendislik dersini de gösteriyor: Bir robotu kullanılabilir hâle getirmenin maliyetinde donanım yalnızca bir unsur. Ekibin yürüme yazılımını eğitmesi, dengesiz yürüyüşü düzeltmesi, motor sınırlarını hesaba katması ve telefon uyumluluğunu denetlemesi gerekti. Açık tasarımlar, bu kararların başkaları tarafından incelenip iyileştirilmesine olanak tanıyor.
Eski telefonlar başka hesaplama görevlerinde de kullanılıyor
Google da San Diego’daki Kaliforniya Üniversitesi’yle birlikte, kullanılmayan yaklaşık 2.000 Pixel telefonu küçük bir veri merkezinde değerlendirmeyi amaçlayan bir proje yürütüyor. Bu çalışma ile PhoneBot, mevcut akıllı telefon işlemcilerini farklı ortamlarda kullanıyor: İlki cihazları hesaplama için bir araya getirirken ikincisi bir telefonu hareket eden bir makinenin içine yerleştiriyor.
Yeniden kullanıma duyulan ilgi, yapay zekâ veri merkezlerine yapılan yatırımların yüksek performanslı belleğe olan talebi artırdığı ve diğer elektronik üreticilerinin bileşen bütçeleri üzerindeki baskıyı yükselttiği bir dönemde artıyor. PhoneBot’un maliyet tasarrufu, telefonun kamerasını, hareket sensörlerini, işlemcisini ve kablosuz bağlantısını ayrı ayrı satın almak yerine bunları hazır hâlde kullanmasından kaynaklanıyor.
UCLA’nın deneyleri bu yaklaşımın somut bir sonucunu ortaya koyuyor. 2017’de piyasaya sürülen bir modelin de aralarında bulunduğu dört Android telefon, robotun temel görevleri için yeterli hesaplama ve algılama kapasitesi sağladı. Honor 9’daki haritalama sınırlaması ise yeniden kullanım için işlemci performansının yanı sıra yazılım desteğinin de kontrol edilmesi gerektiğini gösteriyor.
PhoneBot, eskiyen bir akıllı telefona araştırma aracında işe yarar bir rol veriyor; robotun gövdesi ve kontrol sistemi de telefonun ve ucuz motorların yapabileceklerine göre tasarlanmış. Bir sonraki geliştirme hedefleri de açık: hafif kollar eklemek, engebeli arazide yürümeyi öğrenmek ve konuşma işlemenin daha büyük bölümünü telefona taşımak.
Öne Çıkanlar
- UCLA’nın PhoneBot’u yaklaşık 48 santimetre boyunda ve akıllı telefonu ile bataryası dâhil 1,8 kilogram ağırlığında.
- Tahmini donanım maliyeti, telefon hariç 400 dolar.
- Test edilen dört Android telefon da 2017 model Huawei Honor 9 dâhil temel yürüme, algılama ve görüntü işleme işlevlerini destekledi.
- Honor 9’da yerleşik haritalama için gereken Google hizmetleri bulunmuyordu.
- Yansıtılmış eğitim örnekleri, simüle edilen yürüyüşü iyileştirdi ve iki bacağın üzerindeki yükü dengeledi.
- PhoneBot’un şu an için kolları yok, düz zeminde yürüyecek şekilde eğitildi ve konuşma işleme için harici bir dizüstü bilgisayar kullanıyor.
- Yazarlar, donanım ve yazılım tasarımlarının tamamen açık kaynaklı olduğunu belirtiyor.