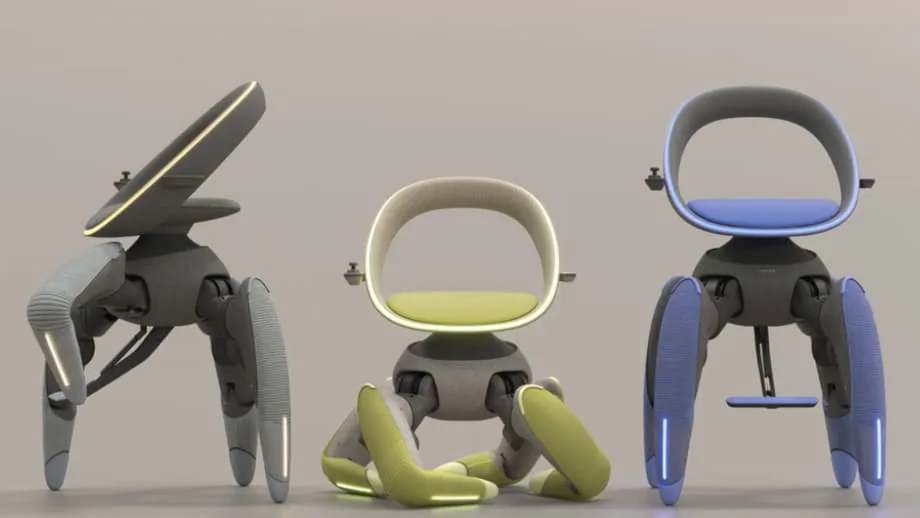
Dört robotik bacak hareket kabiliyetini tekerleklerin ötesine taşıyor
Toyota'nın Walk Me konsepti, tekerlekli sandalyelerin tekerleklerinin yerine eklemli dört robotik bacak kullanıyor. Amaç, kullanıcıları günlük yolculuklarını kesintiye uğratabilecek merdiven, çakıl, yüksek girişler ve diğer engellerin üzerinden taşımak. Tokyo'da düzenlenen Japan Mobility Show'da (2025) tanıtılan kompakt hareketlilik koltuğu, saklama ve yolculuk için kendi kendine katlanabiliyor.
İçindekiler
- Dört robotik bacak hareket kabiliyetini tekerleklerin ötesine taşıyor
- Bacaklar kullanıcıyı nasıl dengede tutuyor?
- Sensörler zemini ve kullanıcıyı izliyor
- Kollar, düğmeler ve sesle yönlendirme
- Merdivenler bacaklarla tekerlekler arasındaki farkı ortaya koyuyor
- Yolculuk için katlanıyor, transferler için ayarlanıyor
- Japon evlerine göre şekillenen bir koltuk
- Toyota'nın hareketlilik çalışmaları otomobillerin ötesine uzanıyor
- Ticari bir koltuk için gerekenler
- Özet
5 Kasım 2025 itibarıyla Walk Me hâlâ bir prototip; kamuya açıklanmış bir çıkış tarihi veya fiyatı yok. Önerilen kullanım alanları bir odadan diğerine geçmenin ötesine uzanıyor: Koltuk, araca geçişi kolaylaştırmak için yüksekliğini değiştirebiliyor, oturağını tatami zemine yaklaştırabiliyor ve yaklaşık otuz saniyede küçük bir el bagajı boyutlarına kadar katlanabiliyor.
Toyota; robotik, yapay zekâ ve koltuk tasarımını tanıdık bir fikrin etrafında bir araya getiriyor: sırt kısmı kavisli ve kolçaklı, destek sunan bir koltuk. Koltuğun altında bağımsız bacaklar, koşullar değiştikçe bükülüyor, kalkıyor ve ayaklarını yere basıyor. Yumuşak kaplamalar motorları ve sensörleri gizliyor, makineye daha dostça bir görünüm kazandırıyor ve giysilerin ya da yakındaki mobilyaların takılabileceği noktaları azaltıyor.
Walk Me'nin temel zorluğu, hareketli parçaların üzerinde oturan kişinin rahat ve dengede kalmasını sağlamak. Yazılım, bacakları ve koltuğu ayarlamak için çevre, zemin ve kullanıcının ağırlığı hakkındaki bilgileri kullanıyor. Amaç, koltuk ister oturma odasında ilerlesin ister kalabalık bir kamusal alandan geçsin, dengeli ve öngörülebilir bir hareket sağlamak.
Tasarım, geleneksel tekerlekli sandalyelerin pratik bir sınırını ele alıyor. Tekerlekler düz zeminlerde iyi çalışıyor; ancak bir merdiven, gevşek çakıl, yüksek bir eşik veya araca binmek için gereken basamak, rampa, başka bir cihaz ya da birinin yardımını gerektirebiliyor. Walk Me bu engelleri adım atarak aşmayı hedefliyor.
Bacaklar kullanıcıyı nasıl dengede tutuyor?
Walk Me, özünde insan koltuğunun etrafında tasarlanmış bir robot. Dört uzvunun her biri ayağını bağımsız biçimde kaldırabiliyor, bükebiliyor ve yere basabiliyor. Sensörlerden sürekli gelen bilgiler, denetleyicinin ağırlık dağılımını kontrol etmesini, ileriyi taramasını ve hem tabanı hem de koltuğun eğimini ayarlamasını sağlıyor.
Geliştiriciler, dik veya engebeli zeminde güvenle ilerleyen hayvanları inceledi. Yürüyüş biçiminde yokuşlarda hareket için keçilerden, yanlara doğru dengeli ilerleme içinse yengeçlerden esinlenildi. Bu örnekler pratik hareketlere dönüştürülüyor: Ayağın basacağı yeri seçmek, duruşu değiştirmek ve diğer bacak hareket ederken desteği kaydırmak.
Merdivenlerde ön bacaklar önce basamağın yüksekliğini ölçüyor. Ardından arka bacaklar itip destek olurken ön bacaklar basamağa takılıp koltuğu yukarı çekiyor. Bu diziyi tekrarlayarak koltuğun ortalanması ve kullanıcıyı dengesizleştirebilecek ani hareketlerin azaltılması amaçlanıyor.
Çakıl, bahçe taşları, yıpranmış eşikler ve engebeli kaldırımlar farklı bir tepki gerektiriyor. Sistem; zemine basışı, kaymayı ve yükseklik değişimlerini kontrol ederken her bacak adımını kısaltabiliyor veya uzatabiliyor. Denetleyici koltuğu düz tutmaya çalışırken bacaklar kullanıcının altında hareket ediyor.
Denge, koltukla kullanıcının toplam ağırlığının nerede toplandığına da bağlı. Bu denge noktası ağırlık merkezi olarak adlandırılıyor. Ağırlık merkezini yana kaydırmak, bacaklar yokuş yukarı uzanırken koltuğun eğimli zeminde dengede kalmasına yardımcı olabiliyor. Zemin zorlaştığında daha geniş bir duruş, koltuğu desteklemenin başka bir yolunu sunuyor.
Bacaklar, ayakların hassas biçimde yerleştirilmesine de olanak tanıyor. Bir ayak kablonun üzerinden atlayabiliyor veya zemindeki küçük, uygun bir noktaya basabiliyor. Bu hareketleri eşgüdümlemek için bilgisayarın onlarca eklem hareketini yönetmesi, yükü ve eğimi sürekli okuması ve kullanıcıyı tedirgin etmeden küçük kaymalardan toparlanması gerekiyor.
Sensörler zemini ve kullanıcıyı izliyor
Walk Me çevresini taramak için lidar, kameralar ve radarı bir arada kullanıyor. Lidar, ışıkla mesafe ölçerken birleşik algılama sistemi halı kenarları, oyuncaklar ve kapı eşikleri gibi engelleri belirlemeye yardımcı oluyor. Algılama sistemi ayrıca planlanan harekete engel olabilecek kabloları, alçak nesneleri ve çıkıntıları da tespit ediyor.
Ağırlık sensörleri, önemli hareketlerden önce kullanıcının ortalanıp ortalanmadığını kontrol ediyor. Eğim veya yük ölçümleri sınıra yaklaştığında denetleyici devrilme riskini azaltmak için duruşu genişletebiliyor ya da koltuğu kaydırabiliyor. Bu ayarlamalar, hareketin sarsıntılı değil akıcı hissedilmesini amaçlıyor.
Çarpışma radarı ek bir koruma katmanı sağlıyor. Bir kişi veya nesne koltuğun güzergâhına girdiğinde sistem hemen duruyor. Eklemlerin içindeki sensörler sıcaklığı ve elektrik akımını izliyor. Bir eklem aşırı ısınırsa koltuk durup kullanıcıyı uyarıyor ve devam etmeden önce eklemin soğumasını bekliyor.
Sistemin görevi, bu sinyalleri olup bitene ilişkin kullanılabilir bir görüntüye dönüştürmek. Zemindeki yükseklik değişikliği, ilerideki bir engel ve kullanıcının pozisyonundaki değişiklik aynı anda farklı tepkiler gerektirebilir. Denetleyicinin ayakları, tabanı ve koltuğu bu bilgiler doğrultusunda eşgüdümlemesi gerekiyor.
Kollar, düğmeler ve sesle yönlendirme
Yan kollar hem kolçak hem de fiziksel kumanda işlevi görüyor. Kullanıcılar dönmek için bu kolları çevirebiliyor; düğmelerse yön değişikliklerini ve hız ayarlarını sağlıyor. Kumandaların oturan kullanıcının hemen yanında olması, yönlendirmeyi koltuğun tanıdık biçiminin bir parçası hâline getiriyor.
Sesli kumanda, elleri kullanmayı gerektirmeyen bir seçenek sunuyor. "Mutfak" gibi komutlar bir varış noktası belirleyebilirken "hızlan" komutu hızın değiştirilmesini sağlayabiliyor. Kolçaktaki küçük ekran, pil seviyesini ve katedilen mesafeyi göstererek kullanıcının gününü planlamasına yardımcı oluyor.
Pil, tipik kullanımda tam bir gün dayanacak ve gece boyunca standart bir duvar prizinden şarj edilecek şekilde tasarlanmış. Merdiven çıkmak makineden daha fazla güç istiyor. Bu nedenle bu hareketler sırasında pil performansı, günlük kullanım açısından önemli bir etken.
Merdivenler bacaklarla tekerlekler arasındaki farkı ortaya koyuyor
Walk Me, merdiven çıkmak için palet veya gelişmiş tekerlek düzenleri kullanan mevcut koltuklardan farklı bir yaklaşım benimsiyor. Paletli koltuklar basamakları çıkabiliyor ancak çoğu zaman ağır ve hantal oluyor. iBOT gibi kendi kendini dengeleyen koltuklar eğitim ve destekle merdiven çıkabiliyor; Scewo koltuğundaki gibi gelişmiş tekerlek düzenekleri ise kullanıcının basamaklarda yükselmesini ve dengede kalmasını sağlıyor.
Toyota'nın konseptinde ise her ayak tutunabileceği bir noktaya basıyor. Ön bacaklar zemini yoklayıp koltuğu çekerken arka bacaklar itiyor ve destek oluyor; gerektiğinde duruş genişleyebiliyor. Bu esneklik, koltuğu düz tutarken engebeli zeminde ilerlemeyi mümkün kılıyor.
Bacaklı hareketin enerji ve kontrol açısından bir bedeli var. Özellikle düz bir koridorda aynı hızda ilerlerken bacaklarla hareket etmek, tekerlekler üzerinde yuvarlanmaktan daha fazla enerji tüketebiliyor. Bu nedenle menzili korumak için verimli motorlar ve her adımın dikkatle planlanması önem taşıyor.
Kontrol sorunu da daha karmaşık. Yere basan her ayak dengeye katkıda bulunurken hareket eden bir ayak bu desteği geçici olarak değiştiriyor. Koltuğun, her gün saatlerce ona bağımlı olabilecek bir kullanıcı için bu geçişleri öngörülebilir kılması gerekiyor.
Walk Me'nin amaçlanan avantajı, basılacak noktaları tek tek seçebilmesi ve engellerin çevresinde şeklini ayarlayabilmesi. Merdivenlerde dengeli ilerlemesi, kaymayı kontrol etmesi ve adım uzunluğunu değiştirmesi aynı pratik amaca hizmet ediyor: Kullanıcıyı ani sarsıntılar olmadan taşımak.
Yolculuk için katlanıyor, transferler için ayarlanıyor
Walk Me tek bir komutla kendi boyutunu küçültebiliyor. Teleskopik biçimde geri çekilen bacaklarının bölümleri iç içe geçiyor, dizleri de içe kıvrılıyor. Katlanma işlemi yaklaşık otuz saniye sürüyor ve koltuğu küçük bir el bagajı boyutlarına kadar küçültüyor.
Bu kompakt biçimin otomobil bagajında, kanepenin yanında veya dolapta saklamayı kolaylaştırması amaçlanıyor. Kullanıcı yeniden yola çıkmaya hazır olduğunda koltuk bacaklarını açıyor, dengesini kontrol ediyor ve ek bir hazırlık gerektirmeden normal çalışmasına dönüyor.
Araçlara geçiş de göz önünde bulundurulmuş. Koltuk, kendi koltuğunu araç koltuğuyla aynı hizaya getirmek için parmak uçlarında yükseliyor, kapıya doğru eğiliyor ve kullanıcı diğer koltuğa geçerken sabit duruyor. Yüksekliğin ve açının değiştirilmesi, çoğu zaman yardım gerektiren bir işi kolaylaştırıyor.
Japon evlerine göre şekillenen bir koltuk
Geleneksel Japon iç mekânları günlük yaşama ilişkin başka ihtiyaçlar ortaya çıkarıyor. Walk Me, tatami zeminlerde oturabilmek için koltuğunu zemine yakın bir seviyeye indirebiliyor. Bu özellik, konsepti engelleri aşmanın ötesine taşıyarak kullanıcının yolculuğunun sonunda ulaştığı mekânları kullanmasına yardımcı oluyor.
Japon evlerinde dışarıda giyilen ayakkabıların çıkarıldığı alanla iç mekân zeminlerini ayıran yüksek giriş basamağının yanı sıra dar koridorlara ve keskin dönüşlere sıkça rastlanıyor. Walk Me bu alanlar düşünülerek tasarlandı. Bacakları kapı çerçevelerinin altından geçmek için çömelip giriş basamağını aşmak için uzayabiliyor.
Eşyalarla dolu odalarda küçük tehlikelere dikkat etmek gerekiyor. Kablolar, eşik çıkıntıları ve alçak nesneler ev içinde ilerleyen makineye takılabiliyor veya hareketini engelleyebiliyor. Walk Me'nin algılama sistemi bu nesnelerin çevresindeki hareketleri planlarken yumuşak bacak kaplamaları mobilyaların çizilmesi olasılığını azaltıyor.
Yumuşak başlangıçlar ve duruşlar, koltuğun aile üyeleriyle ve bakım verenlerle aynı alanı paylaşırken daha konforlu olmasını amaçlıyor. Kompakt taban alanı da kullanıcının kalabalık bir odada çok fazla yer kapladığı hissini azaltmayı hedefliyor.
Görünüm ve davranış hem evde hem kamusal alanlarda önem taşıyor. Yumuşak kaplamalar ve pastel renkli yüzeyler, endüstriyel makine yerine konforu çağrıştırıyor. Kütüphanelerde, ofislerde ve sınıflarda sessiz hareket önem taşırken kolay okunan ekran ve kumanda işlevi de gören kollar koltuğun kullanımını öğrenmeyi kolaylaştırabiliyor.
Dostça bir tasarım ve öngörülebilir hareket, bina sahiplerinin, toplu taşıma işletmecilerinin, komşuların ve iş arkadaşlarının kabullenmesini de etkileyebilir. Amaç, karmaşık robotik sistemleri görünümün gerisinde tutarak kullanıcının yolculuğuna odaklanmasını sağlamak.
Toyota'nın hareketlilik çalışmaları otomobillerin ötesine uzanıyor
Walk Me, Toyota'nın farklı yaş ve yetenek gruplarından insanlar için erişilebilir hareketlilik geliştirmeye yönelik daha kapsamlı çalışmalarının bir parçası. Şirket, araştırma ortamlarında kullanılan Human Support Robot ve yürüme eğitimi sistemi Welwalk dâhil olmak üzere destek robotları üzerinde yıllardır çalışıyor.
Toyota ayrıca otonom teknolojilerin, robotların ve bağlantılı hizmetlerin günlük yaşamı nasıl destekleyebileceğini araştırmak için bir deneme yerleşimi olarak Woven City'yi kuruyor. Bu projeler birlikte, şirketin hareketlilik çalışmalarını şehir içi yolculuklardan ev içindeki hareket ve desteğe taşıyor.
Toyota, aynı Japan Mobility Show'da çocukların belirlenmiş bir sınır içinde gözetim altında yolculuk etmeleri için tasarlanan eğlenceli elektrikli pod Kids Mobi'yi de sergiledi. Coğrafi sınır, bir cihazın çalışabileceği alanı kısıtlayan tanımlı bir sınırdır.
Walk Me, algılama ve planlamayla ilgili benzer fikirleri farklı bir kullanıcı ihtiyacına uyguluyor. Sensör füzyonu, farklı sensörlerden gelen ölçümlerin birleştirilmesi süreci, ve gelişmiş sürüş destek sistemleriyle robotikte kullanılan planlama yöntemleri bir koltuğun oturma odasında ilerlemesine yardımcı olabilir.
Bir insanı taşımak, bu teknolojinin nasıl düzenleneceği ve kontrol edileceği konusunda ek gereksinimler doğuruyor. Walk Me, makine algılamasını basit fiziksel kumandalarla ve uzun süre oturmaya uygun tasarlanmış bir koltukla bir araya getiriyor. Tanıdık koltuk biçimi, kapalı eklemler ve sesli komutlar, karmaşık makinenin kullanımını kolaylaştırmayı amaçlıyor.
Ticari bir koltuk için gerekenler
Walk Me'nin üretim sürümü kapsamlı testlerden, sertifikasyondan ve bir destek ağından geçmek zorunda kalacak. Merdivenlerde insan taşıyan her makinenin, ıslak basamaklar ve kenarların yanlış algılanması dâhil olağandışı koşullara güvenli biçimde karşılık vermesi gerekiyor.
Yedekli frenleme ve arıza durumunda güvenli tepki verme hayati önem taşıyacak. Yedeklilik, ilk koruma önlemi başarısız olursa devreye girecek başka bir koruma önlemi sağlamak anlamına geliyor. Eklemlerin izlenmesi konseptin şimdiden bir parçası; ticari bir koltukta ise birden fazla koruma katmanı ve kullanıcıya yönelik açık uyarılar gerekecek.
Günlük kullanım; servis hizmetine erişime, garanti desteğine ve yedek parçaların kolayca bulunabilmesine de bağlı olacak. Tam günlük pil kapasitesi, ancak merdiven çıkmanın ek enerji gereksinimi de dâhil olmak üzere kullanıcının gerçek yolculuklarına uyduğu ölçüde işe yarar. Şarj ve bakım günlük rutinin bir parçası hâline gelecek.
Kullanıcılar ve bakım verenler için eğitim de önemli olacak. Otonom özelliklerin bir işi ne zaman üstlenebileceğini, ne zaman manuel kontrole geçilmesi gerektiğini bilmeleri gerekecek. Bu pratik bilginin yanında konforlu oturma ve basit komutlar da önem taşıyacak.
Maliyet ve sigorta kapsamı pek çok ülkede erişimi belirleyecek. Merdiven çıkabilen diğer üreticilerin gelişmiş koltukları çoğu zaman on binlerce dolara mal oluyor. Walk Me için nihai fiyat, finansman seçenekleri ve tamir hizmetleri, ürünün benimsenmesini büyük ölçüde etkileyecek.
Toyota'nın konsepti, bu pratik soruları belirli bir tasarım önerisiyle bir araya getiriyor: engelleri aşan bacaklar, yüksekliği değişen bir koltuk ve saklamayı kolaylaştıran katlanma mekanizması. Bu özellikleri güvenilir ve günlük yaşamda bağımsızlık sağlayan bir ürüne dönüştürmek, fuardaki tanıtımla kamuya sunulacak bir ürün arasındaki sürecin işi.
Özet
- Toyota, Walk Me'yi Tokyo'daki Japan Mobility Show'da (2025) dört robotik bacaklı bir hareketlilik koltuğu olarak tanıttı.
- Konsept; merdivenler, çakıl, engebeli yüzeyler, dar alanlar ve yüksek girişler için tasarlandı.
- Lidar, kameralar, radar ve ağırlık sensörleri engellerin algılanmasını, ayakların yerleştirilmesini ve dengenin korunmasını sağlıyor.
- Kumandalar; çevrilebilen kollar, düğmeler ve sesli komutlardan oluşuyor. Kolçaktaki ekranda pil seviyesi ve katedilen mesafe gösteriliyor.
- Pil, tipik kullanımda tam bir gün dayanacak ve gece boyunca standart bir duvar prizinden şarj edilecek şekilde tasarlandı.
- Koltuk yaklaşık otuz saniyede küçük bir el bagajı boyutlarına kadar katlanıyor; araçlara geçiş ve tatami zeminler için yüksekliğini ayarlayabiliyor.
- 5 Kasım 2025 itibarıyla Walk Me, kamuya açıklanmış çıkış tarihi veya fiyatı olmayan bir prototip. Ticari kullanım için test, sertifikasyon, eğitim ve servis düzenlemeleri gerekiyor.