2,6 Kilometrelik Güzergâh Sürücüsüz İşletime Doğru İlerliyor
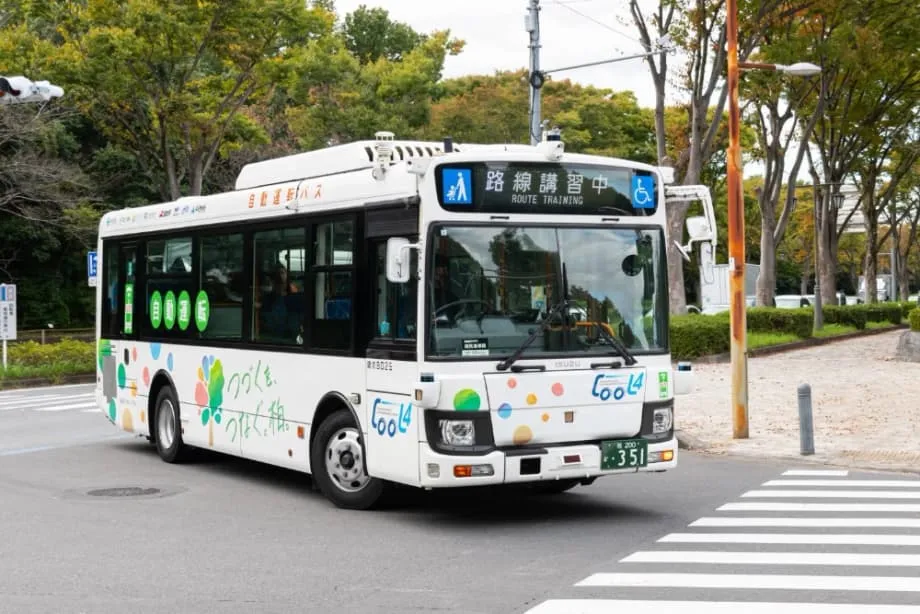
Tokyo Üniversitesi'nden bir araştırma ekibi, 2019'un sonlarından bu yana daha düşük bir otomasyon düzeyinde yürütülen projeyi ilerleterek salı günü Tokyo metropol bölgesindeki kamuya açık yollarda Seviye 4 otonom otobüs denemelerine başladı. Deneme, Tsukuba Express üzerindeki Kashiwanoha-campus istasyonunu üniversitenin Kashiwa kampüsüne yaklaşık 2,6 kilometrelik bir güzergâh üzerinden bağlıyor.
İçindekiler
- 2,6 Kilometrelik Güzergâh Sürücüsüz İşletime Doğru İlerliyor
- Seviye 4 Otobüs İçin Neleri Değiştiriyor?
- Kashiwa Projesi Nasıl Gelişti?
- 17 Yolculu Bir Otobüsten Daha Büyük Bir Araca
- Otobüs Güzergâhını Nasıl İzliyor?
- Dispatcher Üzerinden Uzaktan Yönetim
- Japonya Neden Otonom Ulaşımı Geliştirmeye Çalışıyor?
- Denemenin Arkasındaki Kuruluşlar
- Araçların Yayalarla Nasıl İletişim Kurduğuna Dair Araştırma
- Görsel İşaretleri Sürüş Sistemlerine Bağlamak
- MiCa Servis Araçları ve Diğer Uygulama Planları
- Bilinmesi Gerekenler
Güzergâhın 2,3 kilometresi kamuya açık yollardan, 0,3 kilometresi ise kampüs içinden geçiyor. Proje, Tokyo metropol bölgesindeki kamuya açık yollarda gerçekleştirilen ilk Seviye 4 otonom otobüs denemesi olarak tanımlanıyor. Denemenin yapıldığı Kashiwa'da üniversite araştırmacıları, ulaşım işletmecileri, yerel yönetim ve özel şirketler, otonom otobüslerin günlük toplu taşımanın parçası hâline nasıl gelebileceğini yıllardır inceliyor.
Seviye 4, aracın tanımlı bir işletim alanı veya koşullar bütünü içinde tüm sürüş görevlerini yerine getirmesi ve insan müdahalesine gerek kalmadan zorlukların üstesinden gelmesi anlamına geliyor. Önceki Seviye 2 sistemi direksiyon, hızlanma ve frenlemeyi kontrol edebiliyordu; ancak yolculuğu yine de bir insanın gözetmesi gerekiyordu.
Tokyo Üniversitesi Endüstriyel Bilimler Enstitüsü profesörü ve Kashiwa ITS Tanıtım Komitesi başkanı Yoshihiro Suda, bu değişimin toplu taşıma açısından neden önemli olduğunu şöyle açıkladı:
Seviye 2'den Seviye 4 otonomiye geçiş, ulaşıma yaklaşımımızda köklü bir değişimi temsil ediyor. Seviye 4'te araç, beklenmedik durumlara yanıt vermek de dâhil olmak üzere, belirlenmiş işletim alanı içindeki tüm sürüş unsurlarını yönetebiliyor. Bu, Japonya'nın kritik sürücü açığını gidermeye yardımcı olurken insan sürücülere bağlı olmayan toplu taşıma için yeni olanaklar yaratıyor.
Japonya'nın yaşlanan nüfusu, düşen doğum oranı ve sürücü açığı, deneyin ardındaki pratik koşulları oluşturuyor. Uzak bölgelerde demir yolu ve otobüs hizmetleri daraldı; bu da bölge sakinlerinin ulaşımını zorlaştırıyor. Kashiwa projesinde araştırmacılar, yol performansını, güvenliği ve günlük işletim gerekliliklerini değerlendirirken otonom otobüslerin güvenli, konforlu ve kullanışlı bir hizmet sunmaya nasıl katkıda bulunabileceğini inceliyor.
Seviye 4 Otobüs İçin Neleri Değiştiriyor?
Kashiwa ITS Tanıtım Konseyi, otomasyonu beş seviyede tanımlıyor; her seviyede sürüş işlerinin daha büyük bir bölümü araca devrediliyor. Temel fark, sistem zor bir durumla karşılaştığında kimin müdahale etmesi gerektiği.
Seviye 1, sınırlı bir alanda yol boyunca hareketin (hızlanma ve frenleme gibi) veya yol üzerindeki hareketin (direksiyon kontrolü gibi) desteklenmesini kapsıyor. Adaptif hız sabitleyici, hız ve mesafe desteğine örnek. Seviye 2 bu iki kontrol türünü birleştiriyor; sistem direksiyonu, hızlanmayı ve frenlemeyi yönetirken insan gözetimi sürüyor.
Seviye 3, kısıtlı bir işletim alanında tüm sürüş görevlerini yerine getiriyor ancak zorluk çıktığında bir kişinin müdahale etmesini istiyor. Seviye 4 bu görevleri yerine getiriyor ve aynı alan içinde zorlukları kendi başına yönetiyor. Seviye 5 ise tüm sürüş görevlerini bu tür sınırlamalar olmadan gerçekleştiriyor.
İşletim alanı, otomatik bir sistemin çalışmak üzere tasarlandığı bölgeyi veya koşullar bütününü ifade ediyor. Kashiwa denemesinde tanımlı güzergâh projenin merkezinde yer alıyor. Bu nedenle Seviye 4, belirlenmiş sınırlar içinde insan sürücüye ihtiyaç duymadan çalışmayı sağlarken Seviye 5, bu tür sınırlar olmaksızın tam otomasyonu ifade ediyor.
Seviye 2'den Seviye 4'e geçiş, direksiyonun veya frenlerin nasıl kontrol edildiğinden fazlasını değiştiriyor. İşletim alanı içindeki sürüş güçlüklerine yanıt verme sorumluluğunu otomatik sisteme veriyor. Projenin araç teknolojisini uzaktan gözetim, acil durum müdahale düzenlemeleri ve yolda güvenliğin sürekli değerlendirilmesiyle bir araya getirmesinin nedeni de bu.
Kashiwa Projesi Nasıl Gelişti?
Kashiwa ITS Tanıtım Konseyi, Tokyo Üniversitesi, kamu kurumları, özel şirketler, çeşitli kuruluşlar ve kişiler arasında iş birliği platformu olarak Aralık 2009'da kuruldu. Konseyin amaçları arasında araştırma ve geliştirmeyi teşvik etmek ve bu çalışmaların ticari ve pratik kullanıma geçirilmesine yardımcı olmak yer alıyor.
Konsey, otonom otobüslerle ticari işletim gösterimine 1 Kasım 2019'da başladı. İlk Seviye 2 aşaması, Kashiwanoha Campus İstasyonu ile üniversitenin Kashiwa kampüsü arasındaki güzergâhta Mart 2020'ye kadar sürdü. Kısa süreli gerçekleştirilen önceki birçok otonom sürüş denemesinden farklı olarak bu proje, beş aylık işletimi inceleyecek şekilde tasarlandı.
Projede belirtilen başlıca aşamalar ve ilgili gelişmeler şöyle:
- Aralık 2009: Kashiwa ITS Tanıtım Konseyi kuruldu.
- 1 Kasım 2019: 2,6 kilometrelik güzergâhta otonom otobüs gösterimleri başladı.
- Kasım 2019-Mart 2020: İlk Seviye 2 deneme aşamasında beş ay boyunca pratik işletim incelendi.
- Ocak 2021: Isuzu Elgamio temel alınarak geliştirilen daha büyük bir otobüs gösterimlere katıldı.
- Nisan 2023: Japonya, belirlenmiş koşullar altında Seviye 4 araçların kamuya açık yollarda sürücüsüz çalışmasına izin vermeye başladı.
- 14 Ocak 2026 tarihli haberde aktarıldığı üzere salı günü: Tokyo Üniversitesi araştırma ekibi kamuya açık yollarda Seviye 4 denemesine başladı.
Gösterimlerde pratik güzergâhlar, işletim yöntemleri, denetimler ve bakım uzun bir döneme yayılarak incelendi. Konsey ayrıca çalışmalarını yeni otonom otobüs araçlarının geliştirilmesi ve Kashiwanoha'nın kentsel gelişimiyle ilişkilendirdi.
17 Yolculu Bir Otobüsten Daha Büyük Bir Araca
İlk denemede, Hino Motors Liesse temel alınarak geliştirilen ve 17 yolcu kapasiteli ticari bir otobüs kullanıldı. Otonom sürüş sistemini Advanced Smart Mobility Co., Ltd. geliştirdi; aracı TOBU BUS EAST CO., LTD. işletti.
Beş aylık testler, otonom bir otobüsü zaman içinde çalışır durumda tutmanın pratik gerekliliklerini ortaya çıkarmayı amaçlıyordu. Araştırmacıların kısa süreli bir gösterim yerine gerçek bir güzergâhta hizmet vermek için gereken işletim düzenlemelerini, denetimleri ve bakımı anlaması gerekiyordu.
Proje, Ocak 2021'de Isuzu Elgamio temel alınarak geliştirilen bir aracı kullanmaya başladı. Otobüsün 28'i oturarak olmak üzere 56 yolcu kapasitesi vardı. COVID-19 önlemleri nedeniyle bu aşamada fiilî yolcu kapasitesi 15 kişiyle sınırlandırıldı.
Büyük aracın açıklanan kapasitesi, önceki otobüsün 17 kişilik kapasitesinden 39 yolcu daha fazlaydı. Ancak geçici olarak getirilen 15 yolcu sınırı, bu önlemler yürürlükteyken denemenin daha küçük aracın açıklanan kapasitesinin bile altında işletilmesi anlamına geliyordu.
Advanced Mobility Corporation, 2019'da başlayan gösterimlerden edindiği bilgilerle otonom sürüş sistemini geliştirdi. Değişiklikler arasında daha yüksek algılama kapasitesi, daha büyük bir araç ve hızlanma ile yavaşlama sırasındaki sürüş konforunda iyileşme yer aldı.
Güncellenen otobüs bu aşamada Seviye 2'de çalışmayı sürdürdü; devam eden değerlendirmelere dayalı olarak Seviye 4'e geçiş planlandı. Son deneme, araç kontrolü ve yolcu konforuna yönelik önceki çalışmaları otonom işletimin daha kapsamlı görevleriyle birleştirerek bu ilerleyişi sürdürüyor.
Otobüs Güzergâhını Nasıl İzliyor?
Otonom otobüste şerit takip kontrolü, uydu konumlandırma, manyetik işaret sensörleri ve otomatik gaz ile fren kontrolü bir arada kullanılıyor. Bunların her biri, otobüsün konumunu belirlemekten yol üzerindeki pozisyonunu korumaya ve hızını kontrol etmeye kadar yolculuğun farklı bir bölümüne katkıda bulunuyor.
GPS'i de kapsayan uydu konumlandırma teknolojisi GNSS, aracın konumunun belirlenmesine yardımcı oluyor. Manyetik işaret sensörleri güzergâh boyunca hassas konum belirleme sağlıyor. Şerit takip kontrolü otobüsün yoldaki konumunu korumasına yardımcı olurken hız koruma kontrolü hızlanma ve frenlemeyi yönetiyor.
Otobüste ayrıca, tüm hızlarda mesafe kontrolü olarak tanımlanan bir SRA işlevi bulunuyor. Bu işlev, otobüs ile önündeki trafik arasındaki mesafeyi kontrol etmeyi aracın diğer sürüş işlevlerine ekliyor.
Kameralar, aracın trafik ışıklarına uygun şekilde tepki verebilmesi için ışıkların renklerini algılıyor. Otobüs durağına otomatik yanaşma ve duraktan ayrılma kontrolleri de bir otobüs yolculuğunun başka bir rutin bölümünü, durağa yaklaşmayı ve ardından hareket etmeyi, yönetiyor.
Projenin gelişimi sırasında yapılan iyileştirmeler sürüş konforunu da hedefledi. Özellikle proje daha küçük bir otobüsten daha yüksek kapasiteli bir araca geçerken, daha yumuşak hızlanma ve yavaşlama hem yolcular hem de aracın işletimi açısından önem taşıyor.
Dispatcher Üzerinden Uzaktan Yönetim
BOLDLY Corporation'ın Dispatcher platformu, Seviye 4 deneme otobüsünü otonom araç işletim yönetim sistemine bağlıyor. Platformun işlevleri arasında aracın durumunu uzaktan izleme, sürüş talimatları verme, acil durum müdahalesi ve sürüşün sürdürülüp sürdürülemeyeceğine ilişkin kararlar bulunuyor.
Dispatcher ayrıca sürüş faaliyetlerini ve hataları kaydediyor. Bu kayıtlar, izleme işlevlerine ek olarak projeye araçların işletimini takip etme ve yolculuk sırasında ortaya çıkan sorunları belgeleme olanağı sağlıyor.
Platformun uzaktan yönetim işlevleri; sürüş kaydı, hata kaydı, durum takibi, sürüş talimatları, acil durum müdahalesi ve seyahatin uygun olup olmadığını ya da kaçınılmazlığını belirleme olarak tanımlanan kararları kapsıyor. Bu işlevler birlikte projenin güvenlik ve işletim yönetimi düzenlemelerinin bir parçasını oluşturuyor.
Otobüs, gerektiğinde müdahale edebilen bir uzaktan kontrol merkeziyle iletişim hâlinde. Dolayısıyla araç otomasyonu ile uzaktan yönetim birlikte çalışıyor: Otobüs, işletim alanı içinde sürüşü gerçekleştirirken merkez aracın durumunu izliyor, işletim kararlarına ve acil durum müdahalesine destek veriyor.
Projenin uzaktan yönetime verdiği önem, toplu taşıma hizmeti işletmenin kapsamını yansıtıyor. Direksiyon ve fren kontrolü işin yalnızca bir parçası. İşletmecilerin ayrıca aracın sefer yapmaya hazır olup olmadığını, yolculuk sırasında neler yaşandığını ve bir sorun çıktığında nasıl yanıt verileceğini bilmesi gerekiyor.
Japonya Neden Otonom Ulaşımı Geliştirmeye Çalışıyor?
Japonya'daki demografik değişimler ve sürücü açığı, ulaşım hizmetleri üzerindeki baskıyı artırdı. Yaşlanan nüfus ve düşen doğum oranına, uzak bölgelerde demir yolu ve otobüs hizmetlerinin daralması da eşlik ediyor; bu durum bölge sakinlerinin ulaşımını zorlaştırıyor.
Belediyeler bu güçlükleri aşmanın bir yolu olarak otonom sürüş teknolojilerine giderek daha fazla yöneliyor. Japonya, Nisan 2023'ten bu yana Seviye 4 otonom araçların belirlenmiş koşullar altında kamuya açık yollarda sürücüsüz çalışmasına izin veriyor; böylece uygulamanın yaygınlaştırılması için düzenleyici bir çerçeve sunuyor.
BOLDLY Inc. başkanı ve CEO'su Yuki Saji, bu ilginin ardındaki ulaşım baskılarını şöyle anlattı:
Yaşlanan nüfus, düşen doğum oranı ve sürücü açığı gibi demografik değişimler nedeniyle Japonya'nın ulaşım altyapısı, uzak bölgelerde demir yolu ve otobüs hizmetlerinin daralmasıyla güçlüklerle karşı karşıya. Bu ulaşım sorunlarını çözmek için Japonya'daki belediyeler giderek daha fazla otonom sürüş teknolojilerine yöneliyor.
Kashiwa denemesi, pratik testler yoluyla bu hedefe katkı sağlıyor. Araştırmacılar Seviye 4 ve üzeri otonomi hedefiyle yol performansını ve güvenliği değerlendiriyor. Projede ayrıca otonom otobüslerin daha da geliştirilmesi ve değerlendirmelerin ardından yeni araçlarla deneme seferlerinin sürdürülmesi öngörülüyor.
Kashiwanoha mahallesinin gelişimi de aynı çabanın bir parçası. Amaç, bölge sakinlerinin güvenli, konforlu ve kullanışlı biçimde yararlanabileceği bir hizmet oluşturmak; böylece ulaşım araştırmalarını çevredeki topluluğun gelişimiyle buluşturmak.
Denemenin Arkasındaki Kuruluşlar
Kashiwa projesi; üniversite araştırmacılarını, yerel yönetimi, bir otobüs işletmecisini, teknoloji şirketlerini ve kentsel planlama, sigorta ve gayrimenkul geliştirme alanlarında faaliyet gösteren kuruluşları bir araya getiriyor. Kashiwa ITS Tanıtım Konseyi, bu katkıların koordinasyonu için bir platform sağlıyor.
Üniversite katılımcıları arasında Tokyo Üniversitesi Mobility Innovation Collaborative Research Organization, Endüstriyel Bilimler Enstitüsü ve Frontier Sciences Lisansüstü Okulu bulunuyor. Kashiwa Belediyesi de Advanced Smart Mobility Co., Ltd. ve TOBU BUS EAST CO., LTD. ile birlikte projeye katılıyor.
Otonom otobüs gösterimlerinde adı geçen diğer kuruluşlar Mitsui Fudosan Co., Ltd., SB Drive Corp., Urban Design Center Kashiwanoha (UDCK), Pacific Consultants Co., Ltd., Sompo Japan Nipponkoa Insurance Inc. ve Mitsubishi Auto Leasing Corporation.
İş birliği, ulaşım teknolojisini kentsel bir çevrede hizmete başlamanın pratik gereklilikleriyle birleştiriyor. Projenin çalışmaları, mahalle gelişimini de göz önünde bulundururken işletim yöntemlerini, denetimleri ve bakımı kapsıyor.
Girişim, Japonya Arazi, Altyapı, Ulaştırma ve Turizm Bakanlığı tarafından akıllı şehir projesi ve ileri model proje olarak seçilen Kashiwanoha Smart City Consortium ile bağlantılı. Belirtilen yaklaşım, gelişmiş ulaşım sistemlerini sürdürülebilir kentsel gelişimle buluşturuyor.
Araçların Yayalarla Nasıl İletişim Kurduğuna Dair Araştırma
Tokyo Üniversitesi'nin araştırmaları sürüşün teknik yönleriyle sınırlı değil. Bilgi Bilimi ve Teknolojisi Lisansüstü Okulu profesörü Takeo Igarashi'nin yürüttüğü bir araştırma, sürücüsüz bir araca takılan robotik gözlerin yayaların ne zaman karşıya geçeceklerine karar vermelerine yardımcı olup olamayacağını inceledi.
Gözler, yayaların varlığının algılandığını belirtmek için onlara yönelebiliyor; algılanmadıklarında ise başka yöne bakabiliyordu. Araştırma, bu görsel işaretlerin yaya davranışını etkilediğini ve katılımcıların daha güvenli ve verimli karşıdan karşıya geçme kararları vermesine yardımcı olduğunu ortaya koydu.
Igarashi, otonom araçlarla çevrelerindeki insanlar arasındaki iletişimin araştırılması gerektiğini şöyle açıkladı:
Sürücüsüz araçlarla yayalar gibi çevrelerindeki insanlar arasındaki etkileşime ilişkin yeterli araştırma yok. Bu nedenle sürücüsüz araçlar konusunda topluma güvenlik ve güvence sağlamak için bu tür etkileşimleri daha fazla incelememiz ve bu alanda çaba göstermemiz gerekiyor.
Araçtaki gözler kendilerine baktığında erkek katılımcılar daha az tehlikeli karşıya geçme kararı verdi. Aynı koşullarda kadın katılımcılar ise, güvenli olmasına rağmen karşıya geçmemeye karar verdikleri durumların azalması anlamına gelen, daha az verimsiz karar aldı.
Deney, herkes için daha akıcı veya daha güvenli karşıya geçme kararları alınmasını sağladı. Araştırmacılar çalışmanın az sayıda katılımcıyı ve yalnızca tek bir senaryoyu kapsadığını kabul etti. Sonuçları umut verici olarak nitelendirerek robotik gözlerin güvenliğe katkıda bulunup trafik kazalarını azaltabilecek olması hâlinde ciddi biçimde değerlendirilmesi gerektiğini belirttiler.
Görsel İşaretleri Sürüş Sistemlerine Bağlamak
Igarashi'nin ekibi, aracın sürücüsüz sürüş yapay zekâsına bağlı robotik gözler için otomatik bir kontrol sistemi geliştirmek istiyor. Araştırmadaki gözler elle kontrol ediliyordu; bunları sürüş sistemine bağlamak, davranışlarının farklı durumlara uyarlanmasını sağlayabilir.
Araştırma, manuel sürüşten otonom sürüşe geçişteki pratik bir sorunu ele alıyor: Bir araç, yayaya kendisinin onu fark ettiğini nasıl iletir? Önerilen otomatik sistem, bu iletişimi aracın sürüş teknolojisinin algıladığı şeylerle daha doğrudan ilişkilendirebilir.
Üniversitenin otobüs projesi ile yaya araştırması, otonom ulaşımın farklı yönlerini ele alıyor. Otobüs gösterimleri, tanımlı bir güzergâhta araç işletimini, uzaktan yönetimi, bakımı ve güvenliği inceliyor. Robotik gözler araştırması ise araçla önünden geçip geçmemeye karar veren bir kişi arasındaki etkileşimi ele alıyor.
Her iki çalışma da yalnızca sürüş tekniğine değil, günlük karşılaşmalara odaklanıyor. Otobüs projesinde bu; durmayı, hareket etmeyi ve trafik ışıklarına yanıt vermeyi kapsıyor. Yaya deneyinde ise araç kişinin varlığını algıladı mı, bunu ona görünür bir işaretle bildirmek yer alıyor.
MiCa Servis Araçları ve Diğer Uygulama Planları
BOLDLY'nin çalışmaları, Estonya merkezli Auve Tech tarafından geliştirilen Seviye 4 otonom servis aracı MiCa'yı da kapsıyor. BOLDLY, MiCa'yı satın alan dünyadaki ilk şirket olarak tanımlanmış ve aracı 2023'te Japonya yollarında test etmeye başlama planlarını açıklamıştı.
Hazırlıklar arasında gösteri sürüşlerinin düzenlenmesi, ilgili kamu kurumlarından izin alınması ve 2023 yazında başlaması planlanan kamuya açık yol testlerinin altyapısının hazırlanması vardı. Japonya sürümü, Dispatcher ile uyumlu cihaz ve kameralarla donatılarak uyarlandı.
MiCa'nın Japonya sürümünde, Japonya yollarına uygun olması için kapılar aracın sol tarafına yerleştirildi. Estonya sürümünde kapılar sağ taraftaydı. Bu değişiklik, aracın BOLDLY'nin işletim yönetim platformuna uyarlanmasına eşlik etti.
BOLDLY'nin otonom sürüş sistemlerini 2020'de uygulamaya koyan ilk belediye olarak tanımlanan Ibaraki eyaletindeki Sakai Belediyesi, MiCa servis araçlarını satın almak için bir anlaşma imzaladı. Açıklanan plana göre araçların 2023 içinde yerel yollarda işletime alınması hedefleniyordu. BOLDLY ayrıca söz konusu planlarda belirtilen mali yıl içinde Japonya'da yaklaşık 10 MiCa aracı hizmete sokmayı amaçlıyordu.
Bu takvimler 2023 hazırlıkları kapsamında açıklanan planlardı; 14 Ocak 2026 tarihli haberde bunların tamamlanma durumu belirtilmedi. Kashiwa için açıklanan sonraki adımlar, denemenin değerlendirilmesi, yeni otonom otobüs araçlarının geliştirilmesi ve sonuçlara göre yeni araçlarla işletimin sürdürülmesi.
Projelerin, işletim yöntemleri, bakım gereklilikleri ve yolcuların benimseme düzeyi hakkında yararlı bilgiler sağlaması amaçlanıyor. Kashiwa'daki öncelikli görev, çevredeki mahalleyle bütünleşen bir ulaşım hizmetine doğru ilerlerken yoldaki performansı ve güvenliği değerlendirmeyi sürdürmek.
Bilinmesi Gerekenler
- Tokyo Üniversitesi ekibi salı günü Tokyo metropol bölgesindeki kamuya açık yollarda Seviye 4 otonom otobüs denemesine başladı.
- Kashiwa güzergâhı yaklaşık 2,6 kilometre uzunluğunda; bunun 2,3 kilometresi kamuya açık yollardan, 0,3 kilometresi ise kampüsten geçiyor.
- Seviye 4 sistemler, tanımlı bir işletim alanı içinde insan müdahalesi olmadan tüm sürüş görevlerini yerine getiriyor ve zorlukların üstesinden geliyor.
- Seviye 2 gösterimleri 1 Kasım 2019'da başladı; projeye Ocak 2021'de daha büyük bir Isuzu Elgamio otobüsü katıldı.
- Otobüste uydu konumlandırma, manyetik işaret sensörleri, şerit takibi, hız kontrolü, trafik ışığı algılama ve otomatik durak işlevleri bir arada kullanılıyor.
- BOLDLY'nin Dispatcher platformu uzaktan izleme, sürüş talimatları, acil durum müdahalesi ve işletim kayıtları sağlıyor.
- Japonya, Nisan 2023'ten bu yana belirlenmiş koşullar altında Seviye 4 araçların kamuya açık yollarda sürücüsüz çalışmasına izin veriyor.
- Proje, nüfus değişimleri ve sürücü açığıyla bağlantılı ulaşım baskılarını ele almayı; güvenliği ve pratik işletimi değerlendirmeyi amaçlıyor.
- Üniversite araştırmalarında, otonom araçlardaki robotik gözlerin yayaların karşıya geçme kararlarına nasıl yardımcı olabileceği de inceleniyor.
- Kashiwa projesinin değerlendirmelerine dayanarak araçların daha da geliştirilmesi ve denemelerin sürdürülmesi planlanıyor.